Branchennachrichten
2026-11-17
Inhalt
Ein bürstenloser 24-V-Motor mit einer Nennleistung von 300 W kann in einem versiegelten Gehäuse eines Handwerkzeugs immer noch überhitzen, wenn die Strombegrenzung des Antriebs über der Dauerwärmeleistung der Wicklung liegt. Der Motor ist selten das ganze Problem und nie die ganze Lösung.
Ein bürstenloses Motorsystem ist die komplette Baugruppe, die einen Gleichstrombus in ein kontrolliertes Wellendrehmoment umwandelt: einen dreiphasigen Stator, einen Permanentmagnetrotor, die Kommutierungselektronik, die Positionsrückmeldungsquelle und den mechanischen und thermischen Pfad, der sie miteinander verbindet. Geben Sie nur den Motor an und die anderen vier Elemente werden weiterhin ausgewählt, nur nicht von der Person, die das thermische Modell hält.
Arbeitsdefinition
Ein bürstenloses Motorsystem ist ein geschlossener Kreislauf aus elektrischem Eingang, elektronischer Kommutierung, magnetischer Drehmomenterzeugung und Wärmeabfuhr. Ein Gewinn in einem Element wird immer an einer anderen Stelle im Kreislauf bezahlt.
Ein bürstenloses Motorsystem besteht aus fünf spezifizierten Teilen, und jedes nicht definierte Teil wird später in der Lieferkette als Standard ausgewählt.
Der Antrieb ist das Element, das am häufigsten vom Motor getrennt wird, und diese Trennung ist mit echten Kosten verbunden: Lange Motorleitungen verursachen zusätzliche Induktivität, Schaltverluste und abgestrahltes Rauschen. A bürstenloser Gleichstrommotor mit integriertem Controller Verkürzt die Schlaufe auf wenige Zentimeter und entfernt einen Verbinder aus der Montagestückliste.
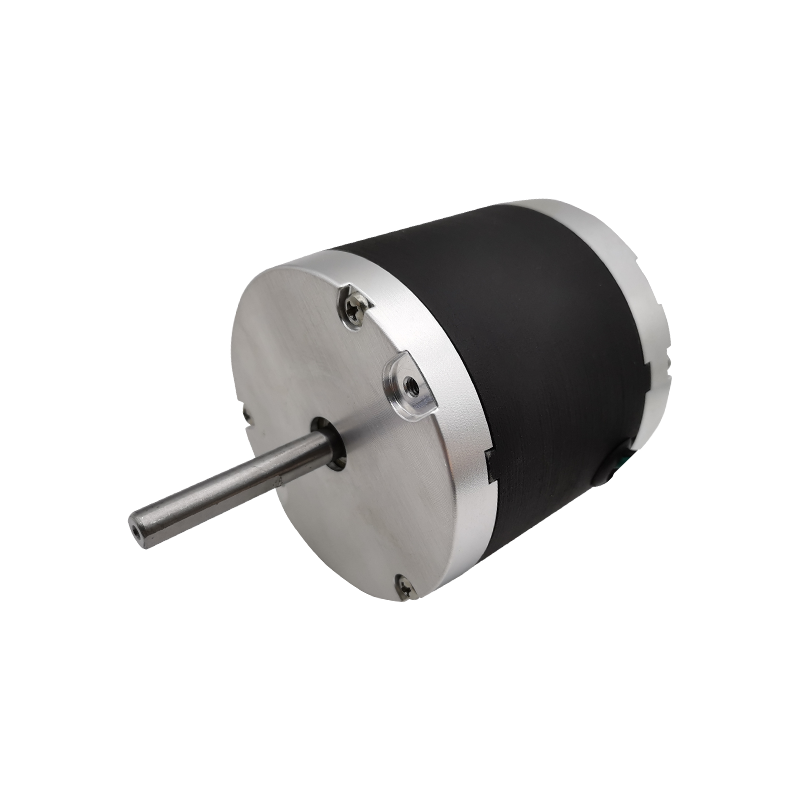 Bürstenloser Gleichstrommotor der BL80-Serie mit 80 mm Durchmesser Ein bürstenloser 80-mm-Motor für den industriellen Hochlasteinsatz mit hohem Drehmoment und Wirkungsgrad; Eine Überprüfung lohnt sich, wenn der Antriebs-Motor-Pfad und die Anzahl der Anschlüsse von Bedeutung sind. Produkt anzeigen →
Die sechsstufige Kommutierung mit drei Hall-Sensoren ist die kostengünstigste Möglichkeit, einen BLDC zu betreiben, während die sinusförmige feldorientierte Steuerung mit Positionsrückmeldung ein gleichmäßigeres Drehmoment bei niedriger Drehzahl auf Kosten eines Sensorkabelbaums und der Abstimmungszeit ermöglicht.
Keine der beiden Optionen ist grundsätzlich besser. Die Last entscheidet: Ein Lüfter oder eine Kreiselpumpe mit vorhersehbarer quadratischer Drehmomentkurve toleriert eine sensorlose Sechs-Stufen-Steuerung, ein Robotergelenk, das bei Drehzahl Null die Position halten muss, nicht.
| Feedback-Quelle | Winkelinformationen | Stärke | Einschränkung |
| Drei Hall-Sensoren | 60 elektrische Grad | Funktioniert ab Nullgeschwindigkeit bei geringen Kosten | Drehmomentwelligkeit bei jedem Kommutierungsschritt |
| Sensorlose Gegen-EMF | Geschätzt aus der Phasenspannung | Kein Kabelbaum, keine Sensorkosten | Erfordert eine Mindestgeschwindigkeit, bevor die Schätzung gültig ist |
| Inkrementalgeber | 1.000 bis 4.000 Impulse pro Umdrehung | Feine Geschwindigkeitsregelung und Positionsregelung | Referenzfahrtroutine bei jedem Einschalten erforderlich |
| Absolutwertgeber | Einzigartige Position beim Einschalten | Keine Referenzfahrt, sofortige Servosperre | Höchste Kosten und größter Kabeldurchmesser |
Die Kommutierung entscheidet darüber, wie das Drehmoment erzeugt wird. Das Feedback entscheidet darüber, wie genau dieses Drehmoment wiederholt werden kann.
Das Rastmoment ist die periodische Variation, die durch die Wechselwirkung zwischen Rotormagneten und Statorzähnen entsteht, und wird eher durch die Nut- und Polgeometrie und die Magnetform als durch den Antrieb festgelegt.
Eine 10-polige Kombination mit 12 Schlitzen und konzentrierten Wicklungen sorgt für eine kurze magnetische Periode und ein mäßiges Rasten. Eine 9-Slot-8-Pol-Kombination erhöht die Rastfrequenz noch weiter, was wichtig ist, wenn es sich bei der Last um einen Kardanring mit Direktantrieb, eine medizinische Bohrmaschine oder ein Körperpflegegerät handelt, bei dem die Störung zu sichtbarem Zittern oder einem hörbaren Ton führt.
Retek Motion baut eine Familie von auf bürstenlose Gleichstrommotoren mit geringem Rastmoment zielte genau auf dieses Problem ab, indem die Wicklungsanordnung und die Magnetgeometrie so gewählt wurden, dass die Rastharmonische über ein breiteres Frequenzband verteilt wird, sodass keine strukturelle Resonanz im Gehäuse angeregt wird.
 BL112 112 mm bürstenloser Gleichstrommotor mit geringem Rastmoment Ein bürstenloser 24-V-Gleichstrom-600-W-Motor mit geringem Rastmoment für den reibungslosen, vibrationsarmen CNC- und Robotik-Einsatz, bei dem es auf reduzierte Rastgeräusche und Präzision ankommt. Produkt anzeigen →
Das Dauerdrehmoment ist ein thermischer Wert, kein magnetischer Wert. Ein Motor, der zehn Sekunden lang 3 Nm erzeugt, kann im selben Gehäuse auf unbestimmte Zeit auf 1 Nm begrenzt werden, und die Lücke zwischen diesen beiden Zahlen ist konstruktionsbedingt.
Die begrenzende Komponente ist derjenige Teil, der zuerst seine Obergrenze erreicht. Wicklungsisolierung, Magnetqualität, Lagerfett und die MOSFET-Verbindung des Antriebs haben alle unterschiedliche Grenzwerte und erreichen selten ihren Höhepunkt beim gleichen Betriebspunkt. Die Lebensdauer des Lagerfetts halbiert sich etwa bei jedem Anstieg um 10 K über die Nenntemperatur, daher ist die Wicklung oft nicht das erste Teil, das in einem heißen Gehäuse ausfällt.
Praktische Regel
Messen Sie die Wicklungstemperatur bei maximaler Umgebungstemperatur mit dem realen Gehäuse und der realen Kabellänge. Ein Bankversuch unter freiem Himmel unterschätzt den Anstieg um einen Betrag, der groß genug ist, um die Wertung ungültig zu machen.
Der Wirkungsgrad eines bürstenlosen Motorsystems erreicht in einem schmalen Bereich etwa 60 bis 80 Prozent des Nenndrehmoments seinen Höhepunkt und fällt an beiden Enden ab, da der Kupferverlust mit dem Quadrat des Stroms ansteigt, während der Eisen- und Luftwiderstandsverlust mit der Geschwindigkeit zunimmt.
Minimaler Volllastwirkungsgrad, IEC 60034-30-1, 4-polig, 1,1 kW, 50 Hz (Balken skaliert von 80 bis 95 Prozent)
Die Effizienzklassen nach IEC 60034-30-1 gelten für netzgespeiste Induktionsmaschinen, bleiben jedoch ein nützlicher Maßstab für jedes Antriebsprojekt mit variabler Drehzahl: IE4 bei 1,1 kW und vier Polen erfordert einen Volllastwirkungsgrad von 91,1 Prozent, und ein bürstenloses System, das diesen Balken zum Auslegungspunkt nicht überwinden kann, weist normalerweise eher ein Wicklungs- oder Antriebsverlustproblem als ein Magnetproblem auf.
Der Kupferverlust skaliert wie I zum Quadrat von R, sodass eine Stromüberlastung von 20 Prozent die Widerstandswärme um 44 Prozent erhöht. Diese einzelne Beziehung erklärt, warum eine Strombegrenzung, die auf dem Spitzendrehmoment und nicht auf dem Dauerdrehmoment basiert, die häufigste Ursache für vorzeitigen Wicklungsausfall in batteriebetriebenen Geräten ist.
Eine produktionsreife Spezifikation legt sechs Parameter fest, bevor eine RFQ verschickt wird: Busspannung, Dauer- und Spitzendrehmoment, Arbeitszyklus, maximale Umgebungstemperatur, Feedback-Typ und Gehäusebewertung.
Jiangsu Retek Motion Co., Ltd., das von Suzhou aus als Suzhou Retek Electronic Technology Co., Ltd. firmiert, entwickelt und fertigt seit 2018 bürstenlose Gleichstrommotoren im eigenen Haus und hat 2021 Kabelumspritzung und CNC-Bearbeitung in die gleiche Anlage gebracht. Das Unternehmen berichtet, dass das Unternehmen bis 2024 in mehr als 20 Länder liefern wird, und sein Ingenieurteam greift auf mehr als 25 Jahre Erfahrung in der Motorenentwicklung für bürstenbehaftete, bürstenlose und kernlose Plattformen zurück.
 W42 42 mm bürstenloser Gleichstrommotor für Roboter-Rasenmäher Ein bürstenloser 42-mm-Motor für Rasenmäherroboter, geeignet für den Einsatz im Freien, geringer Energieeffizienz und minimaler Wartung; Berücksichtigen Sie dies neben den Antriebs- und Wärmeanforderungen. Produkt anzeigen →
Ein bürstenloser Motor besteht aus Stator, Rotor und Lagern. Ein bürstenloses Motorsystem fügt den Kommutierungsantrieb, die Rückkopplungsquelle und den Wärmepfad hinzu, und diese drei Elemente bewegen die Dauerleistung stärker als die Magnetik. Derselbe 57-mm-Motor kann ein unterschiedliches Dauerdrehmoment übertragen, je nachdem, wie der Antrieb den Strom begrenzt und wie das Gehäuse die Wärme abführt.
Die sensorlose Gegen-EMK-Schätzung funktioniert, wenn die Last im oder nahe dem Stillstand nie das volle Drehmoment erfordert. Lüfter, Pumpen, Propellerlasten und Radialgebläse sind geeignet, da ihr Drehmomentbedarf bei niedriger Drehzahl abnimmt. Bei Rundschalttischen, Robotergelenken und allem, was unter Last seine Position halten muss, ist dies nicht der Fall. Ein Hall-Sensor-Set oder ein Encoder ist über die gesamte Lebensdauer des Produkts die günstigere Lösung.
Sechs Elemente machen eine RFQ umsetzbar: Busspannung mit Toleranz, Dauer- und Spitzendrehmoment mit dem Arbeitszyklus, der sie erzeugt, maximale Umgebungstemperatur, Feedback-Typ, Gehäusenennwert und Jahresvolumen. Durch das Hinzufügen einer Drehmoment-Drehzahl-Kurve und einer Ziellebensdauer entfällt die erste Design-Iteration vollständig, weshalb Retek Motion jedes Projekt mit einer Spezifikation und nicht mit einer Katalognummer beginnt.
Führen Sie drei Prüfungen durch. Zunächst ein thermisches Einweichen bei maximaler Umgebungstemperatur im Produktionsgehäuse mit der endgültigen Kabellänge. Zweitens ein Dauerlauf bei Nennlast, der lange genug dauert, um den Verschleiß von Lagern und bürstenlosen Antrieben zu erkennen, typischerweise 1.000 Stunden. Drittens eine EMV-Untersuchung des Motorkabels, da die Schaltkante des Antriebs die Emissionsquelle und das Kabel die Antenne ist.
Verwandte Produkte
Building 10, No.199, Jinfeng Road, Suzhou High-tech, Jiangsu Province, China
+86-133 3869 4967
+86-512 6876 9967
sean@retekmotion.com
rsgrivic@126.com
 WhatsApp
Copyright © Jiangsu Retek Motion Co., Ltd. Alle Rechte vorbehalten. Hersteller von kundenspezifischen OEM-Industriemotoren für Multirotor-Drohnen


 Kontakt aufnehmen
 English
 Deutsch
 中文简体
 Español


