Geschäft
Im Gegensatz zu anderen Motorlieferanten verhindert das Retek Engineering System den Verkauf unserer Motoren und Komponenten über Kataloge, da jedes Modell für unsere Kunden maßgeschneidert ist. Die Kunden können sicher sein, dass jede Komponente, die sie von Retek erhalten, genau nach ihren Spezifikationen entwickelt wurde. Unsere Gesamtlösungen sind eine Kombination aus unserer Innovation und einer engen partnerschaftlichen Zusammenarbeit mit unseren Kunden und Lieferanten.
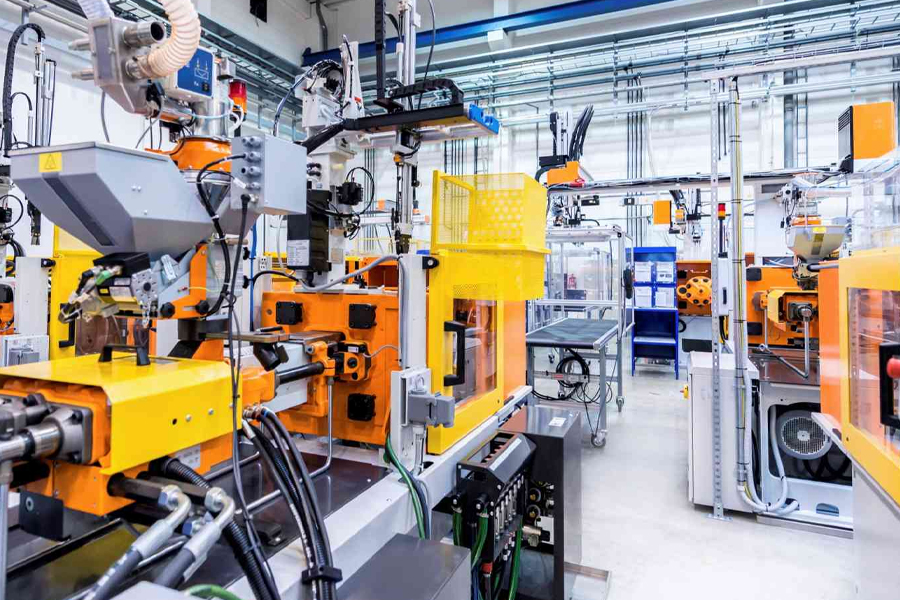
GROSSES SPEKTRUM INDUSTRIELLER ANWENDUNGEN
Brillantes Design trifft auf hervorragende Fertigung.
  • Robot

    Robot

  • Drohne

    Drohne

  • Sicherheitsbranche

    Sicherheitsbranche

  • Industrielle Automatisierung

    Industrielle Automatisierung

  • Landwirtschaftliche Automatisierung

    Landwirtschaftliche Automatisierung

  • Körperpflege und medizinische Behandlung

    Körperpflege und medizinische Behandlung

  • Flugzeuge und Yachten

    Flugzeuge und Yachten

  • Lüftungsgeräte und Haushaltsgeräte

    Lüftungsgeräte und Haushaltsgeräte

  • Elektrowerkzeuge und Maschinen

    Elektrowerkzeuge und Maschinen

Fokus auf Mikromotorlösungen für OEM-Werke.
Retek, gegründet 2012 mit Hauptsitz im Suzhou Huqiu High-Tech Industrial Park China, spezialisiert sich auf Forschung, Entwicklung, Produktion und Vertrieb eines vielfältigen Sortiments an energieeffizienten und zuverlässigen Motoren und Motion-Control-Einheiten. Als

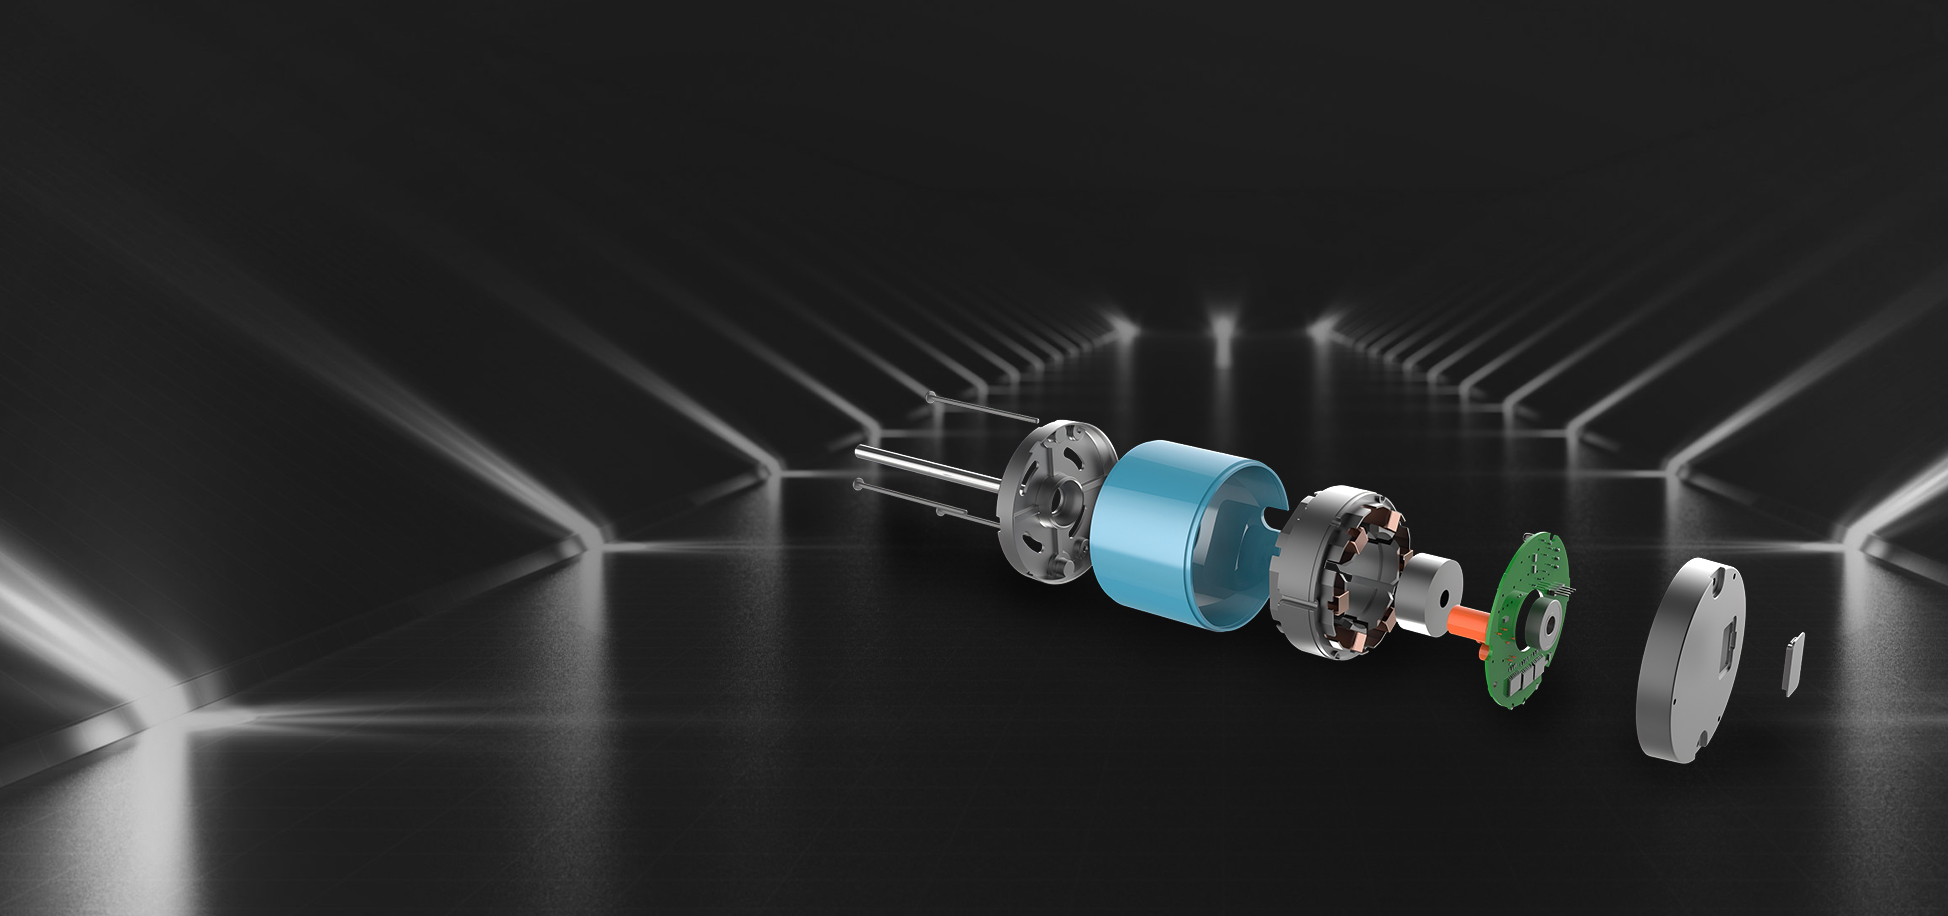
Maßgefertigte OEM-Industrielle Multi-Rotor-Drohnenmotoren Hersteller, Fabrik

, bietet Retek technische Komplettlösungen an und hat sich zu einer professionellen Marke für viele Anwendungssysteme weltweit entwickelt. Seine Produkte werden breit eingesetzt in verschiedenen Bereichen, einschließlich Drohnen, Robotik, Medizin- und Körperpflege, Sicherheitstechnik, Luft- und Raumfahrt, Industrie- und Landwirtschaftsautomatisierung sowie Wohnraumlüftung. Die Produkte werden in über 30 Ländern und Regionen verkauft. Retek begrüßt Anfragen von neuen und bestehenden Kunden und ist auch offen für interessierte Händler, die unsere Produkte vertreten und verkaufen möchten.
  • BRANCHENERFAHRUNG
    0 Jahre
  • AKTUELLE MITARBEITERZAHL
    0
  • INTERNATIONALE NIEDERLASSUNGEN
    0
Alles aus einer Hand
für alle Branchen
Über uns
WARUM RETEK WÄHLEN
Unsere Stärken, Ihre Kompetenz
  • Reiche Branchenerfahrung

  • Gleiche Lieferkette wie renommierte Motormarken

  • Höheres Preis-Leistungs-Verhältnis bei gleicher Qualität

Unsere erfahrenen Motorenexperten verfügen über mehr als 25 Jahre Branchenerfahrung. Sie haben nicht nur ein tiefgreifendes Verständnis und umfangreiche praktische Erfahrung in der Motorentechnologie, sondern auch einzigartige Einblicke in die Lösung komplexer Probleme, die Optimierung von Designs und die Verbesserung der Produktleistung.
  • Umfassende Prüfausrüstung und Qualitätssicherungssystem gewährleisten die Produktqualität.

  • Mehrere Zertifizierungen

  • 24-Stunden-Schnellreaktion

NACHRICHTEN
  • 11-17 2026
    Ein bürstenloser 24-V-Motor mit einer Nennleistung von 300 W kann in einem versiegelten Gehäuse eines Handwerkzeugs immer noch überhitzen, wenn die Strombegrenzung des Antriebs über der Dauerwärmeleistung der Wicklung liegt. Der Motor ist selten das ganze Problem und nie die ganze Lösung. Ein bürstenloses Motorsystem ist die komplette Baugruppe, die einen Gleichstrombus in ein kontrolliertes Wellendrehmoment umwandelt: einen dreiphasigen Stator, einen Permanentmagnetrotor, die Kommutierungselektronik, die Positionsrückmeldungsquelle und den mechanischen und thermischen Pfad, der sie miteinander verbindet. Geben Sie nur den Motor an und die anderen vier Elemente werden weiterhin ausgewählt, nur nicht von der Person, die das thermische Modell hält. Arbeitsdefinition Ein bürstenloses Motorsystem ist ein geschlossener Kreislauf aus elektrischem Eingang, elektronischer Kommutierung, magnetischer Drehmomenterzeugung und Wärmeabfuhr. Ein Gewinn in einem Element wird immer an einer anderen Stelle im Kreislauf bezahlt. Was ein bürstenloses Motorsystem eigentlich beinhaltet Ein bürstenloses Motorsystem besteht aus fünf spezifizierten Teilen, und jedes nicht definierte Teil wird später in der Lieferkette als Standard ausgewählt. Statorwicklung. Kupferfüllung, Drahtquerschnitt und Anschluss in Stern oder Dreieck legen die Drehmomentkonstante und den Widerstandsverlust fest. Die Isolierung der Klasse F mit einer Nenntemperatur von 155 °C ist die Arbeitsgrundlage für den dauerhaften Industriebetrieb. Rotormagnetbaugruppe. Die NdFeB-Sorte, die Magnethalterung durch Hülse, Band oder Epoxidharz sowie der Luftspalt bestimmen die Drehmomentdichte und die Entmagnetisierungsobergrenze. Kommutierungsantrieb. Die MOSFET-Brücke, der Gate-Treiber und die Strommessschaltung legen die Stromgrenze, die Schaltfrequenz und die Fehlerreaktion fest. Feedback-Quelle. Drei Hall-Sensoren, ein sensorloser Back-EMF-Schätzer oder ein Inkremental- oder Absolutwertgeber. Thermischer und mechanischer Weg. Gehäusematerial, Lagervorspannung, Wellenschnittstelle und IP-Schutzart entscheiden darüber, wie schnell die Wärme die Wicklung verlässt. Der Antrieb ist das Element, das am häufigsten vom Motor getrennt wird, und diese Trennung ist mit echten Kosten verbunden: Lange Motorleitungen verursachen zusätzliche Induktivität, Schaltverluste und abgestrahltes Rauschen. A bürstenloser Gleichstrommotor mit integriertem Controller Verkürzt die Schlaufe auf wenige Zentimeter und entfernt einen Verbinder aus der Montagestückliste. Bürstenloser Gleichstrommotor der BL80-Serie mit 80 mm Durchmesser Ein bürstenloser 80-mm-Motor für den industriellen Hochlasteinsatz mit hohem Drehmoment und Wirkungsgrad; Eine Überprüfung lohnt sich, wenn der Antriebs-Motor-Pfad und die Anzahl der Anschlüsse von Bedeutung sind. Produkt anzeigen → Kommutierung und Rückkopplung: die beiden Entscheidungen, die das Systemverhalten bestimmen Die sechsstufige Kommutierung mit drei Hall-Sensoren ist die kostengünstigste Möglichkeit, einen BLDC zu betreiben, während die sinusförmige feldorientierte Steuerung mit Positionsrückmeldung ein gleichmäßigeres Drehmoment bei niedriger Drehzahl auf Kosten eines Sensorkabelbaums und der Abstimmungszeit ermöglicht. Keine der beiden Optionen ist grundsätzlich besser. Die Last entscheidet: Ein Lüfter oder eine Kreiselpumpe mit vorhersehbarer quadratischer Drehmomentkurve toleriert eine sensorlose Sechs-Stufen-Steuerung, ein Robotergelenk, das bei Drehzahl Null die Position halten muss, nicht. Feedback-Optionen für ein bürstenloses Motorsystem, verglichen anhand der von ihnen gelieferten Positionsinformationen. Feedback-Quelle Winkelinformationen Stärke Einschränkung Drei Hall-Sensoren 60 elektrische Grad Funktioniert ab Nullgeschwindigkeit bei geringen Kosten Drehmomentwelligkeit bei jedem Kommutierungsschritt Sensorlose Gegen-EMF Geschätzt aus der Phasenspannung Kein Kabelbaum, keine Sensorkosten Erfordert eine Mindestgeschwindigkeit, bevor die Schätzung gültig ist Inkrementalgeber 1.000 bis 4.000 Impulse pro Umdrehung Feine Geschwindigkeitsregelung und Positionsregelung Referenzfahrtroutine bei jedem Einschalten erforderlich Absolutwertgeber Einzigartige Position beim Einschalten Keine Referenzfahrt, sofortige Servosperre Höchste Kosten und größter Kabeldurchmesser Die Kommutierung entscheidet darüber, wie das Drehmoment erzeugt wird. Das Feedback entscheidet darüber, wie genau dieses Drehmoment wiederholt werden kann. Drehmomentqualität: Rastmoment, Welligkeit und wie sich die Last tatsächlich anfühlt Das Rastmoment ist die periodische Variation, die durch die Wechselwirkung zwischen Rotormagneten und Statorzähnen entsteht, und wird eher durch die Nut- und Polgeometrie und die Magnetform als durch den Antrieb festgelegt. Eine 10-polige Kombination mit 12 Schlitzen und konzentrierten Wicklungen sorgt für eine kurze magnetische Periode und ein mäßiges Rasten. Eine 9-Slot-8-Pol-Kombination erhöht die Rastfrequenz noch weiter, was wichtig ist, wenn es sich bei der Last um einen Kardanring mit Direktantrieb, eine medizinische Bohrmaschine oder ein Körperpflegegerät handelt, bei dem die Störung zu sichtbarem Zittern oder einem hörbaren Ton führt. Retek Motion baut eine Familie von auf bürstenlose Gleichstrommotoren mit geringem Rastmoment zielte genau auf dieses Problem ab, indem die Wicklungsanordnung und die Magnetgeometrie so gewählt wurden, dass die Rastharmonische über ein breiteres Frequenzband verteilt wird, sodass keine strukturelle Resonanz im Gehäuse angeregt wird. BL112 112 mm bürstenloser Gleichstrommotor mit geringem Rastmoment Ein bürstenloser 24-V-Gleichstrom-600-W-Motor mit geringem Rastmoment für den reibungslosen, vibrationsarmen CNC- und Robotik-Einsatz, bei dem es auf reduzierte Rastgeräusche und Präzision ankommt. Produkt anzeigen → Thermischer Spielraum: Die Zahl, die darüber entscheidet, ob das System überlebt Das Dauerdrehmoment ist ein thermischer Wert, kein magnetischer Wert. Ein Motor, der zehn Sekunden lang 3 Nm erzeugt, kann im selben Gehäuse auf unbestimmte Zeit auf 1 Nm begrenzt werden, und die Lücke zwischen diesen beiden Zahlen ist konstruktionsbedingt. 155 °C Wicklungsgrenze der Klasse F 150 °C Typische NdFeB-Decke der Güteklasse SH 20 K Die Marge wird unterhalb des begrenzenden Teils gehalten Die begrenzende Komponente ist derjenige Teil, der zuerst seine Obergrenze erreicht. Wicklungsisolierung, Magnetqualität, Lagerfett und die MOSFET-Verbindung des Antriebs haben alle unterschiedliche Grenzwerte und erreichen selten ihren Höhepunkt beim gleichen Betriebspunkt. Die Lebensdauer des Lagerfetts halbiert sich etwa bei jedem Anstieg um 10 K über die Nenntemperatur, daher ist die Wicklung oft nicht das erste Teil, das in einem heißen Gehäuse ausfällt. Praktische Regel Messen Sie die Wicklungstemperatur bei maximaler Umgebungstemperatur mit dem realen Gehäuse und der realen Kabellänge. Ein Bankversuch unter freiem Himmel unterschätzt den Anstieg um einen Betrag, der groß genug ist, um die Wertung ungültig zu machen. Effizienz und Verluste im gesamten Betriebsbereich Der Wirkungsgrad eines bürstenlosen Motorsystems erreicht in einem schmalen Bereich etwa 60 bis 80 Prozent des Nenndrehmoments seinen Höhepunkt und fällt an beiden Enden ab, da der Kupferverlust mit dem Quadrat des Stroms ansteigt, während der Eisen- und Luftwiderstandsverlust mit der Geschwindigkeit zunimmt. Minimaler Volllastwirkungsgrad, IEC 60034-30-1, 4-polig, 1,1 kW, 50 Hz (Balken skaliert von 80 bis 95 Prozent) IE2 85,7 % IE3 88,4 % IE4 91,1 % Die Effizienzklassen nach IEC 60034-30-1 gelten für netzgespeiste Induktionsmaschinen, bleiben jedoch ein nützlicher Maßstab für jedes Antriebsprojekt mit variabler Drehzahl: IE4 bei 1,1 kW und vier Polen erfordert einen Volllastwirkungsgrad von 91,1 Prozent, und ein bürstenloses System, das diesen Balken zum Auslegungspunkt nicht überwinden kann, weist normalerweise eher ein Wicklungs- oder Antriebsverlustproblem als ein Magnetproblem auf. Der Kupferverlust skaliert wie I zum Quadrat von R, sodass eine Stromüberlastung von 20 Prozent die Widerstandswärme um 44 Prozent erhöht. Diese einzelne Beziehung erklärt, warum eine Strombegrenzung, die auf dem Spitzendrehmoment und nicht auf dem Dauerdrehmoment basiert, die häufigste Ursache für vorzeitigen Wicklungsausfall in batteriebetriebenen Geräten ist. So spezifizieren Sie ein bürstenloses Motorsystem für die Produktion Eine produktionsreife Spezifikation legt sechs Parameter fest, bevor eine RFQ verschickt wird: Busspannung, Dauer- und Spitzendrehmoment, Arbeitszyklus, maximale Umgebungstemperatur, Feedback-Typ und Gehäusebewertung. Beschreiben Sie den Arbeitszyklus als Drehmoment-Zeit-Profil. Ein einzelner Betriebspunkt verbirgt die Überlastung, die tatsächlich die Größe der Wicklung bestimmt. Korrigieren Sie die Busspannung. 24 V DC eignet sich für Batteriegeräte und Niederspannungs-Lüftersysteme, ein 310 V DC-Bus folgt einer gleichgerichteten 230 V AC-Versorgung und 48 V ist der übliche Kompromiss für mobile Maschinen. Passen Sie den Rahmen um den thermischen Spielraum an und überprüfen Sie dann die Drehmomentkonstante. Rahmendurchmesser und Stapellänge legen die Oberfläche fest, die die Wärme abführt. Wählen Sie Feedback aus dem Bewegungsprofil, nicht aus der Stückliste. Ein Haltemoment bei Drehzahl Null schließt eine sensorlose Regelung sofort aus. Motor und Antrieb gemeinsam validieren auf einem Leistungsprüfstand bei maximaler Umgebungstemperatur mit angebrachter Produktionskabellänge. Den Herstellungsprozess qualifizieren, nicht nur die probe. Wicklungsspannung, Magnetbindung und Rotorbalance sind die drei Variablen, die zuerst driften. Jiangsu Retek Motion Co., Ltd., das von Suzhou aus als Suzhou Retek Electronic Technology Co., Ltd. firmiert, entwickelt und fertigt seit 2018 bürstenlose Gleichstrommotoren im eigenen Haus und hat 2021 Kabelumspritzung und CNC-Bearbeitung in die gleiche Anlage gebracht. Das Unternehmen berichtet, dass das Unternehmen bis 2024 in mehr als 20 Länder liefern wird, und sein Ingenieurteam greift auf mehr als 25 Jahre Erfahrung in der Motorenentwicklung für bürstenbehaftete, bürstenlose und kernlose Plattformen zurück. W42 42 mm bürstenloser Gleichstrommotor für Roboter-Rasenmäher Ein bürstenloser 42-mm-Motor für Rasenmäherroboter, geeignet für den Einsatz im Freien, geringer Energieeffizienz und minimaler Wartung; Berücksichtigen Sie dies neben den Antriebs- und Wärmeanforderungen. Produkt anzeigen → Direkte Antworten auf die Fragen, die über das Design entscheiden Was ist der Unterschied zwischen einem bürstenlosen Motor und einem bürstenlosen Motorsystem? Ein bürstenloser Motor besteht aus Stator, Rotor und Lagern. Ein bürstenloses Motorsystem fügt den Kommutierungsantrieb, die Rückkopplungsquelle und den Wärmepfad hinzu, und diese drei Elemente bewegen die Dauerleistung stärker als die Magnetik. Derselbe 57-mm-Motor kann ein unterschiedliches Dauerdrehmoment übertragen, je nachdem, wie der Antrieb den Strom begrenzt und wie das Gehäuse die Wärme abführt. Wann ist eine sensorlose Steuerung gut genug? Die sensorlose Gegen-EMK-Schätzung funktioniert, wenn die Last im oder nahe dem Stillstand nie das volle Drehmoment erfordert. Lüfter, Pumpen, Propellerlasten und Radialgebläse sind geeignet, da ihr Drehmomentbedarf bei niedriger Drehzahl abnimmt. Bei Rundschalttischen, Robotergelenken und allem, was unter Last seine Position halten muss, ist dies nicht der Fall. Ein Hall-Sensor-Set oder ein Encoder ist über die gesamte Lebensdauer des Produkts die günstigere Lösung. Was sollte eine BLDC-Motor-Ausschreibung enthalten? Sechs Elemente machen eine RFQ umsetzbar: Busspannung mit Toleranz, Dauer- und Spitzendrehmoment mit dem Arbeitszyklus, der sie erzeugt, maximale Umgebungstemperatur, Feedback-Typ, Gehäusenennwert und Jahresvolumen. Durch das Hinzufügen einer Drehmoment-Drehzahl-Kurve und einer Ziellebensdauer entfällt die erste Design-Iteration vollständig, weshalb Retek Motion jedes Projekt mit einer Spezifikation und nicht mit einer Katalognummer beginnt. Wie überprüft man ein bürstenloses Motorsystem vor der Serienproduktion? Führen Sie drei Prüfungen durch. Zunächst ein thermisches Einweichen bei maximaler Umgebungstemperatur im Produktionsgehäuse mit der endgültigen Kabellänge. Zweitens ein Dauerlauf bei Nennlast, der lange genug dauert, um den Verschleiß von Lagern und bürstenlosen Antrieben zu erkennen, typischerweise 1.000 Stunden. Drittens eine EMV-Untersuchung des Motorkabels, da die Schaltkante des Antriebs die Emissionsquelle und das Kabel die Antenne ist. .brushless-motor-system-guide{ --bms-accent:#0075de; --bms-accent-ink:#ffffff; --bms-accent-dark:#00508f; --bms-accent-bg:#e6f1fb; --bms-accent-text:#08365f; --bms-text:#151a20; --bms-muted:#5b6672; --bms-surface:#f4f8fc; --bms-border:#d3e0ec; --bms-deep-bg:#0c2740; --bms-deep-text:#ffffff; color: var(--bms-text); background: #ffffff; counter-reset: bms-h2; font-family: Arial, Helvetica, sans-serif; padding: 8px 0 40px; line-height: 1.9;}.article-section table{display: table!important;}.article-section thead{display: table-header-group!important;}.article-section tbody{display: table-row-group!important;}.article-section tr{display: table-row!important;}.article-section th{display: table-cell!important;}.article-section td{display: table-cell!important;}.brushless-motor-system-guide .article-section table{display: table!important;}.brushless-motor-system-guide .article-section thead{display: table-header-group!important;}.brushless-motor-system-guide .article-section tbody{display: table-row-group!important;}.brushless-motor-system-guide .article-section tr{display: table-row!important;}.brushless-motor-system-guide .article-section th{display: table-cell!important;}.brushless-motor-system-guide .article-section td{display: table-cell!important;}.brushless-motor-system-guide p{ font-size:16px !important; margin-bottom:12px; line-height:1.9; color: var(--bms-text);}.brushless-motor-system-guide p p{margin-top:8px;}.brushless-motor-system-guide .bms-lead{ font-size:20px !important; line-height:1.6; font-weight:600; letter-spacing:-0.2px; color: var(--bms-accent-text); border-left:4px solid var(--bms-accent); padding-left:18px; margin-bottom:22px;}.brushless-motor-system-guide h2{ font-size:22px; font-weight:bold; text-align:left; margin-bottom:12px !important; margin-top:56px; padding-top:20px; border-top:2px solid var(--bms-accent); color: var(--bms-text); letter-spacing:-0.3px; line-height:1.4; counter-increment: bms-h2;}.brushless-motor-system-guide h2::before{ content: counter(bms-h2, decimal-leading-zero); display:inline-block; margin-right:12px; padding:3px 9px; background: var(--bms-accent); color: var(--bms-accent-ink); font-size:13px; line-height:1.6; font-weight:bold; letter-spacing:1px; border-radius:3px; vertical-align:3px;}.brushless-motor-system-guide h3{ font-size:16px; font-weight:bold; text-align:left; margin-bottom:12px; margin-top:26px; padding-left:12px; border-left:3px solid var(--bms-accent); color: var(--bms-accent-dark); letter-spacing:0.2px; line-height:1.9;}.brushless-motor-system-guide ul{ margin-bottom:12px; margin-top:12px; list-style-type:disc; list-style-position:inside; padding-left:0;}.brushless-motor-system-guide ol{ margin-bottom:12px; list-style-type:decimal; list-style-position:inside; padding-left:0;}.brushless-motor-system-guide li{ list-style:inherit; font-size:16px; margin-bottom:6px; line-height:1.9; color: var(--bms-text);}.brushless-motor-system-guide .bms-list{ list-style-type:none; list-style-position:outside; padding-left:0;}.brushless-motor-system-guide .bms-list li{ padding:10px 14px; margin-bottom:8px; background: var(--bms-surface); border-left:3px solid var(--bms-accent); border-radius:0 6px 6px 0; color: var(--bms-text);}.brushless-motor-system-guide .bms-note{ margin:26px 0; padding:20px 22px; border-radius:8px;}.brushless-motor-system-guide .bms-note p{ margin-bottom:0 !important; color: var(--bms-accent-text);}.brushless-motor-system-guide .bms-note .bms-note-label{ font-size:13px !important; line-height:2; letter-spacing:1.6px; text-transform:uppercase; font-weight:bold; margin-bottom:8px !important; color: var(--bms-accent-dark);}.brushless-motor-system-guide .bms-note--fill{ background: var(--bms-accent-bg); border-top:4px solid var(--bms-accent);}.brushless-motor-system-guide .bms-note--card{ background: #ffffff; border:1px solid var(--bms-border); border-top:3px solid var(--bms-accent); box-shadow:0 10px 26px rgba(12,39,64,0.09);}.brushless-motor-system-guide .bms-note--quote{ background: var(--bms-deep-bg); border-left:6px solid var(--bms-accent); padding:26px 24px;}.brushless-motor-system-guide .bms-note--quote p{ font-size:20px !important; line-height:1.6; font-weight:600; letter-spacing:-0.2px; color: var(--bms-deep-text);}.brushless-motor-system-guide .bms-metrics{ display:flex; flex-wrap:wrap; gap:14px; margin:24px 0;}.brushless-motor-system-guide .bms-metric{ flex:1 1 160px; background: var(--bms-surface); border:1px solid var(--bms-border); border-radius:8px; padding:16px 16px 14px;}.brushless-motor-system-guide .bms-metric strong{ display:block; font-size:26px; line-height:1.4; font-weight:bold; letter-spacing:-0.5px; color: var(--bms-accent); font-variant-numeric: tabular-nums;}.brushless-motor-system-guide .bms-metric span{ display:block; font-size:13px; line-height:2; letter-spacing:0.6px; text-transform:uppercase; color: var(--bms-muted);}.brushless-motor-system-guide table{ width:100%; border-collapse:collapse; margin:24px 0; background: #ffffff;}.brushless-motor-system-guide th{ font-weight:bold; border:1px solid #cccccc; padding:8px; background: var(--bms-accent-bg); color: var(--bms-accent-text); text-align:left; font-size:14px; line-height:2;}.brushless-motor-system-guide td{ border:1px solid #cccccc; padding:8px; font-size:15px; line-height:2; color: var(--bms-text);}.brushless-motor-system-guide .bms-table td{ padding:12px 14px;}.brushless-motor-system-guide .bms-table tr:first-child td{ background: var(--bms-accent-bg); color: var(--bms-accent-text); font-weight:bold; letter-spacing:0.3px; font-size:14px;}.brushless-motor-system-guide .bms-table tr:nth-child(even) td{ background: var(--bms-surface);}.brushless-motor-system-guide .bms-table tr:hover td{ background: var(--bms-accent-bg);}.brushless-motor-system-guide .bms-table td:first-child{ color: var(--bms-accent-dark); font-weight:bold;}.brushless-motor-system-guide caption{ caption-side:bottom; font-size:16px; margin-bottom:12px; font-style:italic; color:#808080; line-height:1.9;}.brushless-motor-system-guide .bms-chart{ margin:26px 0; padding:22px 20px; background: var(--bms-surface); border:1px solid var(--bms-border); border-radius:10px;}.brushless-motor-system-guide .bms-chart .bms-chart-title{ font-size:13px !important; line-height:2; letter-spacing:1px; text-transform:uppercase; color: var(--bms-muted) !important; margin-bottom:16px !important;}.brushless-motor-system-guide .bms-bar-row{ display:flex; align-items:center; gap:12px; margin-bottom:10px;}.brushless-motor-system-guide .bms-bar-label{ flex:0 0 56px; font-size:14px; line-height:2; font-weight:bold; color: var(--bms-text);}.brushless-motor-system-guide .bms-bar-track{ flex:1 1 auto; height:16px; background: #ffffff; border:1px solid var(--bms-border); border-radius:3px; overflow:hidden;}.brushless-motor-system-guide .bms-bar-fill{ height:100%; border-radius:2px; background: linear-gradient(90deg, var(--bms-accent), #63b0ee); transition: width 0.4s ease;}.brushless-motor-system-guide .bms-bar-fill--ie2{width:38%;}.brushless-motor-system-guide .bms-bar-fill--ie3{width:56%;}.brushless-motor-system-guide .bms-bar-fill--ie4{width:74%;}.brushless-motor-system-guide .bms-bar-value{ flex:0 0 56px; text-align:right; font-size:14px; line-height:2; font-weight:bold; color: var(--bms-accent-dark); font-variant-numeric: tabular-nums;}.brushless-motor-system-guide .bms-steps{ list-style-type:none; counter-reset: bms-step; margin:26px 0; padding-left:0;}.brushless-motor-system-guide .bms-steps li{ list-style-type:none; position:relative; padding:0 0 20px 46px; margin-bottom:0; border-left:2px solid var(--bms-border); color: var(--bms-text);}.brushless-motor-system-guide .bms-steps li:last-child{ border-left:2px solid transparent; padding-bottom:0;}.brushless-motor-system-guide .bms-steps li::before{ counter-increment: bms-step; content: counter(bms-step); position:absolute; left:-15px; top:2px; width:28px; height:28px; line-height:28px; text-align:center; border-radius:50%; background: var(--bms-accent); color: var(--bms-accent-ink); font-size:13px; font-weight:bold;}.brushless-motor-system-guide a{ color: var(--bms-accent-dark); text-decoration:underline; text-underline-offset:3px; transition: color 0.2s ease;}.brushless-motor-system-guide a:hover{ color: var(--bms-accent);}.brushless-motor-system-guide a[data-product-card="true"]{ display:flex; flex-wrap:wrap; align-items:center; justify-content:space-between; gap:6px; margin:22px 0; padding:16px 20px; background: linear-gradient(120deg,#e6f1fb,#f8fbff); border:1px solid #cfe2f5; border-left:4px solid var(--bms-accent); border-radius:8px; text-decoration:none; font-size:15px; line-height:2; color: var(--bms-accent-text); transition: box-shadow 0.25s ease, transform 0.25s ease;}.brushless-motor-system-guide a[data-product-card="true"]:hover{ box-shadow:0 10px 26px rgba(0,80,143,0.16); transform: translateY(-1px); color: var(--bms-accent-dark);}.brushless-motor-system-guide a[data-product-card="true"]::before{ flex:1 1 auto; font-weight:bold; color: var(--bms-accent-text);}.brushless-motor-system-guide a[data-product-card="true"]::after{ content:"View specifications"; flex:0 0 auto; font-size:12px; line-height:2; letter-spacing:1.2px; text-transform:uppercase; font-weight:bold; color: var(--bms-accent-dark);}.brushless-motor-system-guide a[data-product-card="true"][href*="bl80-series"]::before{ content:"BL80 series 80 mm brushless DC motor";}.brushless-motor-system-guide a[data-product-card="true"][href*="bl112"]::before{ content:"BL112 112 mm low-cogging BLDC, 24 V DC, 600 W";}.brushless-motor-system-guide a[data-product-card="true"][href*="robotic-lawn-mower"]::before{ content:"W42 42 mm brushless DC motor for robotic lawn mowers";}@media (max-width:768px){ .brushless-motor-system-guide{padding:4px 0 28px;} .brushless-motor-system-guide .bms-lead{font-size:18px !important;padding-left:14px;} .brushless-motor-system-guide h2{margin-top:44px;padding-top:16px;} .brushless-motor-system-guide .bms-metrics{flex-direction:column;gap:10px;} .brushless-motor-system-guide .bms-metric{flex:1 1 auto;} .brushless-motor-system-guide .bms-table td{padding:10px;font-size:14px;} .brushless-motor-system-guide .bms-note--quote p{font-size:18px !important;} .brushless-motor-system-guide a[data-product-card="true"]{padding:14px 16px;} .brushless-motor-system-guide .bms-bar-label{flex:0 0 42px;font-size:13px;} .brushless-motor-system-guide .bms-bar-value{flex:0 0 48px;font-size:13px;}} .product-card{display:block;margin:20px 0;border:1px solid #e5e7eb;border-radius:10px;overflow:hidden;font-style:normal;background:#fff;box-shadow:0 0 5px rgba(31,41,55,.08)}.pc-inner{display:flex;text-decoration:none;color:inherit;align-items:center;min-height:148px}.product-card .pc-img{width:auto!important;min-width:0!important;max-width:min(36%,240px)!important;height:auto!important;min-height:0!important;max-height:148px!important;aspect-ratio:auto!important;object-fit:contain!important;flex:0 0 auto;display:block;align-self:center}.pc-body{padding:12px 16px;flex:1;min-width:0;display:flex;flex-direction:column;align-self:stretch;justify-content:center}.pc-title{display:block;font-size:15px;font-weight:600;color:#111;margin:0 0 6px;line-height:1.4}.pc-desc{display:-webkit-box;font-size:13px;color:#6b7280;margin:0 0 8px;line-height:1.5;overflow:hidden;-webkit-line-clamp:2;line-clamp:2;-webkit-box-orient:vertical}.pc-cta{display:block;font-size:13px;font-weight:600;color:inherit;margin-top:auto}.pc-inner:hover .pc-title{text-decoration:underline} .article-section a:not(.pc-inner),article a:not(.pc-inner){color:inherit}.pc-cta{color:inherit!important}
    Mehr lesen
  • 11-10 2026
    Ein bürstenloser 57-mm-Motor und ein bürstenbehafteter 57-mm-Motor können sich einen Montageflansch, eine 24-V-Schiene und dasselbe Planetengetriebe teilen und sich dennoch wie verschiedene Maschinen auf dem Prüfstand verhalten. Was sie unterscheidet, ist nicht das Gehäuse, sondern die Spezifikation dahinter: Busspannung, Dauerdrehmoment bei Betriebspunktdrehzahl, Arbeitszyklus, Umgebungstemperatur, Lastträgheit und die Rückmeldung, die der Antrieb benötigt. Korrigieren Sie diese sechs und der größte Teil des verbleibenden Datenblatts folgt. Was ein bürstenloser Motor aus Hardware-Sicht ist Ein bürstenloser Motor ist eine Permanentmagnet-Synchronmaschine, deren Statorwicklungen durch einen elektronischen Antrieb statt durch einen mechanischen Kommutator geschaltet werden, so dass die einzigen Teile, die sich berühren, die Lager sind. Die Anzahl der Teile im Inneren des Gehäuses ist geringer, als die meisten Erstkäufer erwarten. Ein laminierter Stator trägt dreiphasige Wicklungen; der Rotor trägt oberflächenmontierte oder innenliegende Permanentmagnete; zwei Lager fixieren die Welle; und bei den Versionen mit Sensor sind drei Hall-Effekt-Verriegelungen im elektrischen Abstand von 120 Grad angeordnet. Der Kupfer-auf-Kohlenstoff-Gleitkontakt, der einen Bürstenmotor verschleißt, ist verschwunden, und damit auch der Bürstenstaub, der Kommutatorfilm und die damit verbundene Nachspannung. Bürstenloser Motor (BLDC oder PMSM): eine Synchronmaschine mit einem Permanentmagnetrotor und einem gewickelten Stator, bei der ein dreiphasiger Wechselrichter Spannungsvektoren im Einklang mit der Rotorposition anlegt. BLDC beschreibt normalerweise ein trapezförmiges Gegen-EMK-Design mit sechsstufiger Kommutierung; PMSM beschreibt ein sinusförmiges Design mit feldorientierter Steuerung. Die Hardware-Familie ist dieselbe. Der Handel ist unkompliziert: Der Antrieb wird Teil der Motorspezifikation. Kommutierungszeitpunkt, Strombegrenzung, Drehzahlregelkreis und bei integrierten Geräten auch die Feldbusschnittstelle sind in der Elektronik untergebracht. Eine korrekte Wicklung bei einem sechsstufigen Antrieb kann bei einem feldorientierten Antrieb falsch sein, da beide unterschiedliche Gegen-EMK-Formen und unterschiedliche Stromwellenformen annehmen. Kommutierungswinkel, der das Drehmoment pro Ampere bei jeder Drehzahl festlegt und darüber entscheidet, ob der Motor heiß oder leise läuft. Strombegrenzungs- und Blockierschutz, die die Thermosicherung ersetzen, die bei einem gebürsteten Design erforderlich wäre. Geschwindigkeits- und Positionsschleifen, die bestimmen, ob die Maschine einen Controller-Schrank oder eine einzelne integrierte Platine benötigt. BL57 57 mm bürstenloser Gleichstrommotor Ein bürstenloser 57-mm-Gleichstrommotor, der zur OEM/ODM-Anpassung angeboten wird und für die Anpassung der Wicklungs- und Antriebselektronik an die Kommutierungsoptionen relevant ist. Produkt anzeigen → Kommutierung: sechsstufige oder feldorientierte Regelung Die sechsstufige Kommutierung schaltet zwei der drei Phasen gleichzeitig um und ist die günstigste Möglichkeit, einen bürstenlosen Motor anzutreiben. Die feldorientierte Steuerung zerlegt den Statorstrom in Drehmoment- und Flusskomponenten und senkt die Drehmomentwelligkeit von etwa 10 bis 15 Prozent des Nenndrehmoments auf 3 bis 5 Prozent. Für sechsstufige Antriebe werden trapezförmige Ausführungen gebaut. Die Gegen-EMK ist über 120 elektrische Grad abgeflacht, so dass der Strom im selben Fenster blockiert werden kann und das Produkt aus beiden nahezu konstant bleibt. Sinusförmige Designs werden für FOC entwickelt, das eine kontinuierliche Positionsschätzung und eine Stromschleife benötigt, die schnell genug ist, um diese zu verfolgen. Durch die Mischung der beiden entsteht der meiste Prototypenlärm. Der Antrieb muss die elektrische Frequenz und nicht die mechanische Geschwindigkeit verfolgen. Ein 4-Polpaar-Motor bei 4.000 U/min sieht 267 Hz; Ein Außenläufer mit 14 Polpaaren sieht bei gleicher Wellengeschwindigkeit 933 Hz. Bei einem 20-kHz-PWM-Träger erhält die Stromschleife am oberen Ende nur etwa 21 Schaltperioden pro elektrischem Zyklus, weshalb hohe Polzahlen und Wicklungen mit niedriger Induktivität Antriebe in Richtung schnellerer Prozessoren oder niedrigerer Trägerfrequenzen drängen. In SI-Einheiten sind die Gegen-EMK-Konstante und die Drehmomentkonstante numerisch identisch. Ein Motor mit einer Gegen-EMK von 0,05 V pro Bogenmaß pro Sekunde liefert einen Quadraturstrom von 0,05 Nm pro Ampere. Diese einzelne Zahl verknüpft die Busspannung mit der Höchstgeschwindigkeit und den Strom mit dem Drehmoment und ist das erste, was überprüft werden muss, wenn eine Probe zu schnell läuft oder zu früh abwürgt. Kommutierungsmethoden im Vergleich auf einem 24-V-Bus für einen 400-W-Rahmen. Methode Rotor-Rückmeldung Drehmomentwelligkeit Fahrkosten Typische Passform Sechsstufiges Trapez Drei Hall-Latches oder sensorlose Gegen-EMF 10 bis 15 Prozent Am niedrigsten Pumpen, Lüfter, Elektrowerkzeuge Sinusförmiger FOC Hall-Latches, Encoder oder Beobachter 3 bis 5 Prozent Mäßig Medizinische Antriebe, Robotik, leise HVAC Sensorlose FOC Beobachter der Gegen-EMF über etwa 10 Prozent Geschwindigkeit 3 bis 5 Prozent Mäßig Kompressoren, Drohnenantrieb, Gebläse Gebürstet oder bürstenlos: Die Entscheidung hängt vom Arbeitszyklus ab Ein bürstenloser Motor gewinnt immer dann, wenn die Einschaltdauer lang ist, das Gehäuse abgedichtet ist oder die Last ein Drehmoment bei niedriger Drehzahl benötigt; Ein Bürstenmotor mit austauschbaren Bürsten ist immer noch von Vorteil bei den Antriebskosten und bei Projekten, bei denen zusätzliche Elektronik nicht rechtzeitig qualifiziert werden kann. Die Pinsellebensdauer entscheidet über die meisten dieser Argumente. Ein 40-mm- bis 52-mm-Bürstenmotor mit austauschbaren Kohlebürsten weist typischerweise eine Nennlebensdauer der Bürsten im Bereich von 1.000 bis 3.000 Stunden auf, und dieser Wert geht von sauberer Luft, mäßiger Umgebungstemperatur und keinem Dauerbetrieb bei niedriger Drehzahl aus. Ein bürstenloser Motor der gleichen Bauart hat an dieser Schnittstelle kein Verschleißteil, sodass die begrenzenden Faktoren auf die Lebensdauer des Lagerfetts und die Elektrolytkondensatoren im Antrieb zurückzuführen sind. Gebürsteter DC Verschleißteile: Bürsten, Federn, Kommutator Wirkungsgrad bei Nennlast: niedrige 70er Prozent Wärmepfad: Rotorkupfer und Bürstentropfen Elektronik: zwei Drähte, kein Antrieb erforderlich Service: Bürstenwechsel, Staubentfernung Bürstenloser Gleichstrom Verschleißteile: nur Lager Wirkungsgrad bei Nennlast: mittlere 80er bis niedrige 90er Prozent Wärmepfad: Stator- und Endwicklungen Elektronik: Dreiphasen-Wechselrichter, zwingend erforderlich Service: Lagerfettintervall, Antriebsdiagnose Volllast-Effizienzband, Bruchteil-Kilowatt-Motoren Gebürsteter DC, 40 mm 72 % IE3-Induktion, 0,75 kW 82,5 % BLDC, sechsstufig 85 % BLDC, FOC 90 % Indikative Volllastwerte bei Nenndrehmoment und Nenndrehzahl. Der Wert von 0,75 kW entspricht dem IE3-Minimum, das von IEC 60034-30-1 für eine 4-polige Maschine gefordert wird; Bürstenlose Werte verschieben mehrere Punkte mit Rahmengröße, Wicklung und Kühlung. Die sechs Zahlen, die über die Spezifikation entscheiden Das Dauerdrehmoment bei Betriebsdrehzahl bestimmt die Baugröße; Jede zweite Zahl im Datenblatt ist eine Folge dieses Paares plus des Arbeitszyklus. 20 % Drehmomentreserve bei einem ersten Prototyp 5:1 Last-Rotor-Trägheit für stabile Abstimmung 155 C Isolationsgrenzwert der Klasse F, IEC 60034-1 Kontinuierliches Drehmoment und Geschwindigkeit Nehmen Sie das RMS-Drehmoment des tatsächlichen Arbeitszyklus, nicht den Spitzenwert, und addieren Sie 20 Prozent. Das Spitzendrehmoment bestimmt nur die Strombegrenzung und den Antrieb, niemals den Magnetkreis. Busspannung und Wicklung Die Gegen-EMK sollte bei Höchstgeschwindigkeit unter etwa 85 Prozent der minimalen Busspannung bleiben, damit die Stromschleife Spielraum für Beschleunigung und Lastschritte behält. Einschaltdauer und thermischer Pfad Kontinuierlich, 25 Prozent ED oder eine zehnminütige Spitze erzeugen jeweils unterschiedliche Wicklungstemperaturen. Klasse F erlaubt 155 °C am Hotspot gemäß IEC 60034-1, und eine Umgebungstemperatur von 40 °C verschlingt dieses Budget. Lastträgheit und Beschleunigung Halten Sie die reflektierte Lastträgheit nach Möglichkeit unter dem Fünffachen der Rotorträgheit. Darüber hinaus ist mit einer Verstimmung des Geschwindigkeitsregelkreises und einer Verringerung des Beschleunigungsstroms zu rechnen. Umgebungs- und Eindringschutz IP54 deckt staubige Innenschränke ab; IP65 nach IEC 60529 deckt staubdichte Gehäuse mit Niederdruck-Strahlreinigung ab. Die Wellendichtung und die Kabeleinführung versagen meist vor dem Gehäuse. Feedback- und Antriebsschnittstelle Hall-Latches dienen nur der Kommutierung, ein Inkrementalgeber, wenn es auf die Position ankommt, sensorlos, wenn Kosten und Kabelanzahl im Vordergrund stehen. Die Wahl verändert den Stecker, nicht nur die Platine. Parameter, die im Datenblatt bestätigt werden müssen, bevor eine Probe genehmigt wird. Parameter Was es behebt Wert zur Bestätigung Kontinuierliches Drehmoment Rahmengröße und Wicklung Nm bei Betriebspunktgeschwindigkeit, 20 Prozent Marge Busspannung Windungszahl und Gegen-EMK-Konstante 24 V nominal mit einem 20- bis 28-V-Fenster Arbeitszyklus Thermischer Spielraum Kontinuierlich, 25 Prozent ED oder 10-Minuten-Spitze Ambient und IP Isolationsklasse und Abdichtung 40 °C Umgebungstemperatur, IP54 oder IP65 Lastträgheit Beschleunigungsstrombegrenzung Verhältnis unter 5:1 Feedback Antriebsschnittstelle und Kabelanzahl Hall, Encoder oder sensorlos Bürstenloser Gleichstrommotor der BL80-Serie mit 80 mm Durchmesser Produktdefinition: Die BL80-Serie ist ein bürstenloser Gleichstrommotor mit 80 mm Durchmesser, der für Hochlastanwendungen entwickelt wurde. Es zeichnet sich durch eine kraftvolle Leistung und ein hohes Drehmoment aus. Produkt anzeigen → Wo bürstenlose Designs in der Praxis versagen Lagerstrom, Überhitzung bei niedriger Drehzahl und antriebsseitige Überspannung durch regeneratives Bremsen sind für mehr Ausfälle bei bürstenlosen Motoren im Feld verantwortlich als Magnet- oder Wicklungsdefekte. Die Wellenspannung von der PWM-Schaltung entlädt sich über die Lager. Ein Keramik-Hybridlager oder ein geerdeter Bürstenring behebt das Problem, bevor die Laufbahn Riffelungen aufweist. Bei niedriger Drehzahl und hohem Drehmoment ist der Lüfter wirkungslos und die Endwicklungen heiß. Reduzieren Sie das Dauerdrehmoment unter 20 Prozent der Nenndrehzahl, es sei denn, der Antrieb verfügt über einen Temperatureingang. Durch regeneratives Bremsen in eine Batterie oder einen gemeinsamen DC-Bus kann die Schiene über die Kondensatornennleistung angehoben werden. Bestätigen Sie den Schwellenwert des Brems-Choppers, nicht nur die Motorleistung. Lange Motorkabel erhöhen die Kapazität und erhöhen die Belastung durch reflektierte Wellen. Überprüfen Sie bei über 30 m ungeschirmtem Kabel den du/dt-Grenzwert des Antriebs und den Grad der Wicklungsisolation. Ein bürstenloser Motor fällt nicht aus, weil die Magnete bei 80 °C schwächer werden. Er fällt aus, weil das Lager, der Wicklungs-Hotspot und der DC-Bus unter Nennbedingungen und niemals an der Ecke der Hüllkurve spezifiziert wurden. Katalogteil oder kundenspezifische Wicklung Standardmäßige bürstenlose Motoren decken die gängigen Betriebspunkte 24 V und 3.000 U/min ab; Sobald die Anforderung eine nicht standardmäßige Welle, eine IP65-Dichtung oder einen bestimmten Stecker umfasst, werden die Wicklung und die mechanische Schnittstelle normalerweise angepasst, anstatt dass die Maschine anhand eines Katalogteils neu konstruiert wird. Zwei Familien tragen den Großteil dieser Arbeit. Low-Cogging-Designs verwenden Schlitz- und Polkombinationen, die das Rastmoment unterdrücken. Dies ist wichtig, wenn ein Encoder einige Bogenminuten auflöst und die Last eine Linse oder eine Spritze ist. Einheiten mit integrierter Steuerung verlagern den Wechselrichter in die hintere Kappe, wodurch ein Gehäuse entfernt, das Motorkabel verkürzt und das Problem der reflektierten Wellen vollständig beseitigt wird. Beide Routen erfordern die gleichen Eingaben vom Käufer: einen Drehmoment-Drehzahl-Punkt, einen Arbeitszyklus, eine Busspannung, eine Umgebungstemperatur und eine Montagezeichnung. Lieferanten, die auch Gehäuse bearbeiten und Kabelbäume im eigenen Haus montieren, können den Toleranzstapel von der Statorbohrung bis zur Keilnut des Steckverbinders in einem Zeichnungssatz festhalten, was bei den meisten Anpassungsprojekten Zeitverlust bedeutet. Informationen zu einem Design mit geringer Rastung finden Sie unter Reihe bürstenloser Gleichstrommotoren mit geringem Rastmoment ; Beginnen Sie für eine versiegelte Verpackung mit der Elektronik an Bord mit dem bürstenlose Gleichstrommotoren mit integriertem Controller . BL112 Low-Cogging 112 mm bürstenloser Gleichstrommotor Ein bürstenloser 112-mm-Gleichstrommotor mit geringem Rastmoment, Nennleistung 24 VDC und 600 W, geeignet für Präzisions-CNC- und Robotikanwendungen, die einen reibungslosen, vibrationsarmen Betrieb erfordern. Produkt anzeigen → Praktische Fragen, die vor einem Probelauf auftauchen Wie dimensioniere ich einen bürstenlosen Motor für einen 24-V-Bus? Beginnen Sie mit einem Dauerdrehmoment bei der Betriebspunktdrehzahl und addieren Sie 20 Prozent. Wählen Sie dann eine Gegen-EMK-Konstante, sodass der Motor die Höchstgeschwindigkeit bei nicht mehr als 85 Prozent der minimalen Busspannung erreicht, die auf einer 24-V-Nennschiene etwa 20,4 V beträgt. Bei 0,05 V pro Radian und Sekunde begrenzt dies die Geschwindigkeit auf etwa 400 rad/s oder 3.800 U/min. Kann ein sensorloser bürstenloser Motor unter Volllast starten? Nein. Die Gegen-EMK ist im Stillstand Null, daher muss ein sensorloser Antrieb den Motor im offenen Regelkreis hochfahren, bis der Beobachter einrastet, typischerweise über 10 Prozent der Nenndrehzahl. Für volles Drehmoment bei Drehzahl Null spezifizieren Sie drei Hall-Latches oder einen Inkrementalgeber. Welche IP-Schutzklasse sollte eine Reinigungsmaschine haben? IP65 gemäß IEC 60529 deckt staubdichte Gehäuse mit Niederdruck-Wasserstrahlen aus jeder Richtung ab, was für die Lebensmittelverarbeitung und medizinische Reinigung geeignet ist. IP67 sorgt für kurzes Eintauchen. In beiden Fällen sind zunächst die Wellendichtung und die Kabelverschraubung zu qualifizieren, nicht das Gehäuse. Spielt das Rastmoment bei einer Positionierungsachse eine Rolle? Ja, wenn sich die Achse langsam bewegt oder die Auflösung des Encoders unter einer Bogenminute liegt. Bei einem Standarddesign mit 12 Nuten und 8 Polen beträgt die Rastung typischerweise 1 bis 5 Prozent des Nenndrehmoments, und eine Nut- und Polkombination mit geringer Rastung reduziert sie, ohne den Antrieb oder die Rahmengröße zu ändern. .brushless-motor-guide { --brushless-accent: #0075de; --brushless-accent-bg: #e8f2fc; --brushless-accent-text: #0a4a8f; --brushless-text: #1b2026; --brushless-muted: #5c6771; --brushless-line: #d5dde4; --brushless-surface: #f4f8fb; --brushless-dark: #0d2b47; --brushless-dark-text: #f2f7fb; color: var(--brushless-text); font-size: 16px; line-height: 1.9; counter-reset: bm-section;}.brushless-motor-guide .lede { font-size: 18px; line-height: 1.8; color: var(--brushless-text); background: var(--brushless-surface); border-top: 3px solid var(--brushless-accent); border-radius: 0 0 10px 10px; padding: 22px 24px; margin-bottom: 10px;}.brushless-motor-guide h2 { font-size: 22px; font-weight: bold; text-align: left; margin-bottom: 12px !important; color: var(--brushless-text); margin-top: 56px; padding-bottom: 10px; border-bottom: 2px solid var(--brushless-line); letter-spacing: -0.2px; counter-increment: bm-section;}.brushless-motor-guide h2::before { content: "0" counter(bm-section); display: block; font-size: 14px; line-height: 2; letter-spacing: 3px; font-weight: bold; color: var(--brushless-accent); margin-bottom: 4px;}.brushless-motor-guide h3 { font-size: 16px; font-weight: bold; text-align: left; margin-bottom: 12px; color: var(--brushless-accent-text); margin-top: 28px; padding-left: 14px; position: relative; letter-spacing: 0.3px;}.brushless-motor-guide h3::before { content: ""; position: absolute; left: 0; top: 8px; width: 6px; height: 6px; background: var(--brushless-accent); border-radius: 2px;}.brushless-motor-guide p { font-size: 16px !important; margin-bottom: 12px; line-height: 1.9; color: var(--brushless-text);}.brushless-motor-guide .article-section p p { margin-top: 6px;}.brushless-motor-guide ol { margin-bottom: 12px; list-style-type: decimal; list-style-position: inside; padding-left: 0; color: var(--brushless-text);}.brushless-motor-guide ul { margin-bottom: 12px; list-style-type: disc; list-style-position: inside; color: var(--brushless-text);}.brushless-motor-guide li { list-style: inherit; font-size: 16px; margin-bottom: 6px; color: var(--brushless-text);}.brushless-motor-guide .feature-list li { background: var(--brushless-surface); border-left: 3px solid var(--brushless-accent); border-radius: 0 6px 6px 0; padding: 8px 12px; margin-bottom: 8px;}.brushless-motor-guide a { color: var(--brushless-accent-text); text-decoration: underline; text-decoration-color: #9cc9ef; text-underline-offset: 3px;}.brushless-motor-guide a:hover { color: var(--brushless-accent);}.brushless-motor-guide a[data-product-card] { display: block; background: #ffffff; border: 1px solid var(--brushless-line); border-left: 5px solid var(--brushless-accent); border-radius: 8px; padding: 14px 18px; margin: 20px 0; min-height: 20px; box-shadow: 0 4px 12px rgba(13, 43, 71, 0.05); transition: box-shadow 0.2s ease, transform 0.2s ease;}.brushless-motor-guide a[data-product-card]:hover { box-shadow: 0 10px 22px rgba(13, 43, 71, 0.12); transform: translateY(-1px);}.brushless-motor-guide .definition { background: linear-gradient(135deg, #e8f2fc 0%, #f6fafd 100%); border-left: 5px solid var(--brushless-accent); border-radius: 8px; padding: 20px 22px; margin: 22px 0; font-size: 18px; line-height: 1.8; color: var(--brushless-accent-text);}.brushless-motor-guide .stats { display: flex; flex-wrap: wrap; gap: 14px; margin: 24px 0;}.brushless-motor-guide .stat { flex: 1 1 150px; background: #ffffff; border: 1px solid var(--brushless-line); border-top: 3px solid var(--brushless-accent); border-radius: 8px; padding: 16px 18px; box-shadow: 0 6px 16px rgba(13, 43, 71, 0.06);}.brushless-motor-guide .stat-num { font-size: 26px; line-height: 1.4; font-weight: bold; color: var(--brushless-accent); font-variant-numeric: tabular-nums;}.brushless-motor-guide .stat-label { font-size: 14px; line-height: 2; color: var(--brushless-muted); letter-spacing: 0.4px;}.brushless-motor-guide .compare { display: grid; grid-template-columns: 1fr 1fr; gap: 16px; margin: 24px 0;}.brushless-motor-guide .compare-col { background: var(--brushless-surface); border: 1px solid var(--brushless-line); border-radius: 10px; padding: 18px 20px;}.brushless-motor-guide .compare-col.alt { background: #eef6fd; border-color: #bfdcf7;}.brushless-motor-guide .compare-head { font-size: 14px; line-height: 2; font-weight: bold; letter-spacing: 1.4px; text-transform: uppercase; color: var(--brushless-accent-text); margin-bottom: 8px;}.brushless-motor-guide .compare-col ul { margin-bottom: 0;}.brushless-motor-guide .timeline { margin: 26px 0; counter-reset: bm-step;}.brushless-motor-guide .step { position: relative; margin-left: 16px; padding-left: 54px; padding-bottom: 22px; border-left: 2px solid var(--brushless-line);}.brushless-motor-guide .step:last-child { border-left: 2px solid transparent; padding-bottom: 0;}.brushless-motor-guide .step::before { counter-increment: bm-step; content: counter(bm-step); position: absolute; left: -17px; top: 0; width: 32px; height: 32px; border-radius: 50%; background: var(--brushless-accent); color: #ffffff; font-size: 14px; line-height: 32px; text-align: center; font-weight: bold;}.brushless-motor-guide .step-title { font-size: 16px; line-height: 1.9; font-weight: bold; color: var(--brushless-accent-text); margin-bottom: 4px;}.brushless-motor-guide .step-text { font-size: 15px; line-height: 2; color: var(--brushless-text);}.brushless-motor-guide .chart { background: #ffffff; border: 1px solid var(--brushless-line); border-radius: 12px; padding: 22px; margin: 26px auto; box-shadow: 0 8px 20px rgba(13, 43, 71, 0.05);}.brushless-motor-guide .chart-title { font-size: 14px; line-height: 2; font-weight: bold; letter-spacing: 1px; text-transform: uppercase; color: var(--brushless-muted); margin-bottom: 16px;}.brushless-motor-guide .chart-row { display: grid; grid-template-columns: 160px 1fr 56px; gap: 12px; align-items: center; margin-bottom: 12px;}.brushless-motor-guide .chart-label { font-size: 14px; line-height: 2; color: var(--brushless-text);}.brushless-motor-guide .chart-track { background: #e9eff4; border-radius: 6px; height: 16px; overflow: hidden;}.brushless-motor-guide .chart-bar { height: 16px; background: var(--brushless-accent); border-radius: 6px;}.brushless-motor-guide .chart-bar.muted { background: #8fbde8;}.brushless-motor-guide .chart-value { font-size: 14px; line-height: 2; font-weight: bold; text-align: right; color: var(--brushless-accent-text); font-variant-numeric: tabular-nums;}.brushless-motor-guide .bar-72 { width: 72%;}.brushless-motor-guide .bar-82 { width: 82.5%;}.brushless-motor-guide .bar-85 { width: 85%;}.brushless-motor-guide .bar-90 { width: 90%;}.brushless-motor-guide .chart-note { font-size: 14px; line-height: 2; color: var(--brushless-muted); margin-top: 12px;}.brushless-motor-guide .dark-band { background: var(--brushless-dark); color: var(--brushless-dark-text); border-radius: 12px; padding: 24px 26px; margin: 26px 0; font-size: 18px; line-height: 1.8;}.brushless-motor-guide .article-section table { display: table !important; width: 100%; border-collapse: collapse; margin: 24px 0; font-size: 15px;}.brushless-motor-guide .article-section thead { display: table-header-group !important;}.brushless-motor-guide .article-section tbody { display: table-row-group !important;}.brushless-motor-guide .article-section tr { display: table-row !important;}.brushless-motor-guide .article-section th { display: table-cell !important; font-weight: bold; border: 1px solid #cccccc; padding: 8px; color: var(--brushless-text); background: var(--brushless-surface);}.brushless-motor-guide .article-section td { display: table-cell !important; border: 1px solid #cccccc; padding: 8px; color: var(--brushless-text); line-height: 1.7;}.brushless-motor-guide .article-section tr:first-child td { background: var(--brushless-dark); border-color: var(--brushless-dark); color: var(--brushless-dark-text); font-weight: bold; letter-spacing: 0.3px;}.brushless-motor-guide .article-section tr:nth-child(even) td { background: var(--brushless-surface); color: var(--brushless-text);}.brushless-motor-guide .article-section td:first-child { font-weight: bold; color: var(--brushless-accent-text);}.brushless-motor-guide .article-section tr:first-child td:first-child { color: var(--brushless-dark-text);}.brushless-motor-guide caption { caption-side: bottom; font-size: 16px; margin-bottom: 12px; font-style: italic; color: #808080;}@media (max-width: 768px) { .brushless-motor-guide .lede { font-size: 16px; line-height: 1.9; padding: 18px; } .brushless-motor-guide h2 { font-size: 20px; line-height: 1.6; margin-top: 40px; } .brushless-motor-guide .compare { grid-template-columns: 1fr; } .brushless-motor-guide .stats { flex-direction: column; } .brushless-motor-guide .chart-row { grid-template-columns: 108px 1fr 48px; gap: 8px; } .brushless-motor-guide .step { padding-left: 46px; } .brushless-motor-guide .definition { font-size: 16px; line-height: 1.9; padding: 16px; } .brushless-motor-guide .dark-band { font-size: 16px; line-height: 1.9; padding: 18px; }} .product-card{display:block;margin:20px 0;border:1px solid #e5e7eb;border-radius:10px;overflow:hidden;font-style:normal;background:#fff;box-shadow:0 0 5px rgba(31,41,55,.08)}.pc-inner{display:flex;text-decoration:none;color:inherit;align-items:center;min-height:148px}.product-card .pc-img{width:auto!important;min-width:0!important;max-width:min(36%,240px)!important;height:auto!important;min-height:0!important;max-height:148px!important;aspect-ratio:auto!important;object-fit:contain!important;flex:0 0 auto;display:block;align-self:center}.pc-body{padding:12px 16px;flex:1;min-width:0;display:flex;flex-direction:column;align-self:stretch;justify-content:center}.pc-title{display:block;font-size:15px;font-weight:600;color:#111;margin:0 0 6px;line-height:1.4}.pc-desc{display:-webkit-box;font-size:13px;color:#6b7280;margin:0 0 8px;line-height:1.5;overflow:hidden;-webkit-line-clamp:2;line-clamp:2;-webkit-box-orient:vertical}.pc-cta{display:block;font-size:13px;font-weight:600;color:inherit;margin-top:auto}.pc-inner:hover .pc-title{text-decoration:underline} .article-section a:not(.pc-inner),article a:not(.pc-inner){color:inherit}.pc-cta{color:inherit!important}
    Mehr lesen
  • 11-03 2026
    Ein bürstenloser Motor ist ein Motor, der den Wicklungsstrom elektronisch schaltet, anstatt dass Kohlebürsten an einem Kommutator reiben. Wenn Sie das Bürstenpaar wegnehmen, bleiben drei Probleme bestehen: Bürstenstaub, Bürstenverschleiß und die Lichtbogenbildung, die Bürstenmotoren von versiegelten oder funkenempfindlichen Geräten fernhält. An ihre Stelle treten ein Rotorpositionssensor, ein dreiphasiger Wechselrichter und eine Reihe von Spezifikationen, die beim ersten Mal stimmen müssen. Jiangsu Retek Motion Co., Ltd. entwickelt und baut seit 2018 intern bürstenlose Gleichstrommotoren in einem Rahmenbereich von 28 mm bis 130 mm. Die folgenden Hinweise gehen auf die Fragen ein, die tatsächlich in einer Ausschreibung auftauchen: Was ist die Maschine, was bedeuten die Datenblattkonstanten und wo ist ein Bürstenmotor immer noch die günstigere richtige Antwort? Was ein bürstenloser Motor ist, mechanisch und elektrisch Ein bürstenloser Motor ist eine Permanentmagnet-Synchronmaschine, deren Wicklungen auf dem Stator sitzen und deren Magnete rotieren, wobei ein elektronischer Antrieb den Strom in jeder Phase im Einklang mit der Rotorposition umkehrt. Bei einem bürstenbehafteten Gleichstrommotor dreht sich die Wicklung mit dem Rotor, ein segmentierter Kommutator kehrt den Strom in jeder Spule zweimal pro Umdrehung um und Kohlebürsten übertragen beim Gleiten den vollen Ankerstrom. Ein bürstenloser Motor kehrt dieses Layout um. Das Kupfer wandert in die Statornuten, der Rotor wird zu einer Magnetbaugruppe und der Wechselrichter übernimmt die Umkehrung. Der Strom fließt nie über einen Schleifkontakt, daher muss bei Wartungsintervallen kein Kommutatorfilm gewartet und die Bürstenlänge überprüft werden. Bürstenloser Motor (BLDC): eine Permanentmagnetmaschine mit einem gewickelten Stator, einem Magnetrotor und elektronischer Kommutierung, angetrieben durch Hall-Sensoren, einen Encoder oder Back-EMF-Schätzung. Nennwerte und thermische Grenzwerte folgen IEC 60034-1; Der Wirkungsgrad wird gemäß IEC 60034-2-1 gemessen. BLDC und PMSM beschreiben dieselbe Hardwarefamilie Die beiden Namen beziehen sich auf die Form und das Kommutierungsschema der Gegen-EMK, nicht auf unterschiedliche Maschinen. Als BLDC-Motor wird ein trapezförmiger Gegen-EMK-Antrieb mit sechsstufiger Kommutierung verkauft; Als PMSM wird eine sinusförmige Gegen-EMK mit sinusförmiger oder feldorientierter Steuerung verkauft. Konzentrierte Wicklungen erzeugen normalerweise die Trapezform und verteilte Wicklungen die Sinusform, und eine Lamelle kann beides bedienen. Die fünf Teile, die über die Leistung entscheiden Die Leistung des bürstenlosen Motors wird durch fünf Komponenten bestimmt: Lamellenstahl und Stapellänge, Magnetqualität, Wicklungswindungen und Drahtstärke, Rückmeldung der Rotorposition und der Dauerstrom, den der Antrieb liefern kann. Statorstapel. Lamellen aus 0,35 mm bis 0,50 mm dickem Siliziumstahl; Dünnerer Stahl reduziert Wirbelstromverluste und hält die Wicklung bei gleichem Ausgangsdrehmoment kühler. Magnete. Gesintertes NdFeB erreicht eine Remanenz von etwa 1,2 T bis 1,4 T gegenüber etwa 0,4 T für Ferrit, und SH-Sorten halten die Arbeitstemperatur bei etwa 150 °C. Wicklung. Drehungen stellen die Drehmomentkonstante und die Leerlaufdrehzahl ein; Die Drahtstärke legt den Kupferverlust fest. Der gleiche Stator mit einer anderen Wicklung ist ein anderer Motor. Rückmeldung. Drei Hall-Sensoren im Abstand von 120 elektrischen Grad, ein Inkrementalgeber oder sensorlose Schätzung aus Nulldurchgängen der Gegen-EMF. Fahren. Sechs MOSFETs in drei Halbbrücken, geschaltet mit 16 kHz bis 20 kHz, damit die PWM über dem hörbaren Bereich bleibt. 150 °C NdFeB SH-Arbeitsgrenze 3 Hall-Sensoren, 120 elektrische Grad voneinander entfernt 16-20 kHz Typisches PWM-Schaltband 6 MOSFETs in einer Dreiphasenbrücke Wenn die Last wellenempfindlich ist, ist eine Konstruktionsvariante wichtiger als die anderen. Bei einem nutenlosen Design ist die Wicklung ein selbsttragender Becher ohne den Magneten zugewandte Eisenzähne, wodurch das Rastmoment beseitigt und die Rotorträgheit verringert wird. Der Kompromiss besteht darin, dass das Drehmoment pro Volumeneinheit geringer ist als bei einem Stator mit Eisenkern und demselben Durchmesser. Kernloser bürstenloser Gleichstrommotor, 22 mm Durchmesser, Serie WC 22 Produktdefinition: Dieser kernlose, bürstenlose Gleichstrommotor mit einem Durchmesser von 22 mm ist für eine hocheffiziente Leistung in kleinen, kompakten Systemen konzipiert und sorgt für reibungslose und... Produkt anzeigen → Gebürstet vs. bürstenlos: Was sich tatsächlich ändert Ein bürstenloser Motor hält bei gleichem Arbeitszyklus länger als ein Bürstenmotor, da er keinen elektrischen Schleifkontakt hat, aber er kostet mehr und dreht ohne Antrieb keine einzige Umdrehung. Vergleich von bürstenbehafteten und bürstenlosen Gleichstrommotoren bei ähnlichen Baugrößen. Attribut Gebürsteter DC Bürstenloser Gleichstrom Kommutierung Mechanisch, Kommutator und Bürsten Elektronik, Wechselrichter plus Rotorrückmeldung Verschleißteile Bürsten und Kommutatorfolie Nur Lager Typischer Volllastwirkungsgrad 70 % bis 80 % 85 % bis 92 % bei feldorientierter Regelung Kontinuierliche Geschwindigkeitsobergrenze Wegen Lichtbogenbildung normalerweise unter 10.000 U/min Über 100.000 U/min in nutenloser Ausführung Verkabelung Zwei Hinweise Drei Phasenleitungen plus fünf oder sechs Sensorleitungen Elektrisches Rauschen Breitband-EMI durch Lichtbögen Schaltgeräusch, filterbar am Antrieb Gebürsteter DC 70-80 % BLDC sechsstufig 85-88 % BLDC mit FOC 88–92 % Typische Volllast-Wirkungsgradbereiche für 50-W- bis 500-W-Motoren aus Herstellerdatenblättern. Vergleichen Sie nur bei gleicher Rahmengröße und gleicher Wärmeklasse. Die Effizienzlücke ist ein Nebeneffekt, nicht das Hauptargument. Das Hauptargument ist das Wartungsintervall: Der Wartungsplan eines Bürstenmotors wird durch die Bürstenlänge bestimmt, während der Wartungsplan eines bürstenlosen Motors durch die Lagerlebensdauer bestimmt wird. Drehmoment, Geschwindigkeit und die Konstanten, die wichtig sind Das Drehmoment in einem bürstenlosen Motor ist proportional zum Strom, die Geschwindigkeit wird durch die Gegen-EMK bestimmt und in SI-Einheiten entspricht die Drehmomentkonstante Kt in Nm/A der Gegen-EMK-Konstante Ke in V pro rad/s. Diese Gleichheit ist die nützlichste Zeile in jedem Datenblatt. Wenn ein Lieferant Ke mit 12 V pro 1.000 U/min angibt, dividieren Sie durch 104,72, um umzurechnen: 12 / 104,72 = 0,1146 V pro rad/s, also beträgt Kt 0,1146 Nm/A und der Motor benötigt 5,2 A drehmomenterzeugenden Strom, um 0,6 Nm zu halten. Kt in Nm/A und Ke in V pro rad/s sind die gleichen Zahlen. Konvertieren Sie zuerst eine beliebige V pro 1.000 U/min-Zahl und lesen Sie dann das Drehmoment direkt aus dem Strom ab. Die Wahl der Wicklung tauscht Geschwindigkeit gegen Strom. Durch die Verdoppelung der Windungen wird Kt verdoppelt und die Leerlaufdrehzahl bei gleicher Busspannung halbiert. Da das gleiche Drehmoment dann die Hälfte des Stroms benötigt, halbiert sich auch der Kupferverlust bei diesem Drehmoment ungefähr. Die Grenze ist die Schlitzfüllung: Ab einem Punkt passt der Draht nicht mehr und die Verstärkung verschwindet. Cogging ist die Spezifikation, die übersehen wird. Nut- und Polkombinationen wie 12 Nuten und 10 Pole sorgen dafür, dass das Rasten konstruktionsbedingt gering bleibt, und die Magnetformung oder -schrägstellung steigert es noch weiter. Handelt es sich bei der Last um einen Präzisionspositionierer oder ein Handwerkzeug, ist der Unterschied sowohl hörbar als auch messbar. BL112 Low-Cogging 112 mm bürstenloser Gleichstrommotor Ein bürstenloser 112-mm-Motor mit 24 VDC und 600 W, der für geringes Rasten, reibungslosen Betrieb und reduzierte Vibrationen bei Präzisionsbewegungsanwendungen ausgelegt ist. Produkt anzeigen → Wenn ein Getriebe und nicht der Motor die Drehmomentobergrenze festlegt, ist die Serie bürstenloser Gleichstrommotoren mit hohem Drehmoment kombiniert die gleiche Statorplattform mit Planeten-, Schnecken- und harmonischen Untersetzungsgetrieben. Sensorische, sensorlose, sechsstufige und feldorientierte Steuerung Die sensorgesteuerte Steuerung funktioniert bei Drehzahl Null mit zusätzlichem Verkabelungsaufwand, während bei der sensorlosen Steuerung der Sensorkabelbaum entfernt wird, eine belastete Welle jedoch nicht aus dem Stillstand gestartet werden kann, da die Gegen-EMK bei Drehzahl Null Null ist. Sensoriert Volles Drehmoment ab Drehzahl Null Fünf oder sechs zusätzliche Sensorleitungen Hall-Geräte mit einer Nenntemperatur von ca. 150 °C Bevorzugt für Positionierer und Robotik Sensorlos Nur dreiphasige Leitungen Benötigt Gegen-EMF über etwa 5 % der Nenngeschwindigkeit Probleme mit plötzlichen Lastsprüngen bei niedriger Geschwindigkeit Bevorzugt für Ventilatoren, Pumpen und Gebläse Die sechsstufige Kommutierung schaltet die Brücke pro elektrischem Zyklus durch sechs Zustände und eignet sich für Trapezmaschinen und kostengünstige Lüfterantriebe. Die feldorientierte Steuerung wandelt Phasenströme in einen rotierenden Rahmen um, hält den D-Achsen-Strom auf Null und liefert ein gleichmäßigeres Drehmoment für die Servoarbeit. Ein wachsender Anteil der Anwendungen verwendet einen Motor mit einem Integrierter Controller , sodass der Wechselrichter und die Wicklungen als eine Einheit aufeinander abgestimmt und getestet werden, anstatt dass sie auf dem Prüfstand getestet werden müssen. Rahmen, Spannungen und was bei einer Angebotsanfrage anzugeben ist Für eine Anfrage nach einem bürstenlosen Motor sind acht Zahlen erforderlich: Rahmendurchmesser, Busspannung, Dauerdrehmoment, Spitzendrehmoment und seine Dauer, Geschwindigkeit, Arbeitszyklus, Umgebungstemperatur und IP-Schutzart. Typische bürstenlose DC-Rahmendurchmesser, Versorgungsspannungen und die Ausrüstung, in der sie vorkommen. Rahmen Versorgung Typische Ausrüstung 28 mm bis 36 mm 12 V bis 24 V DC Elektrowerkzeuge, digitale Werkzeuge, Handgeräte 42 mm 24 V DC Roboter-Rasenmäher, medizinische Robotik mit Getriebe 57 mm bis 60 mm 24 V DC Pumpen, Gebläse, allgemeine Automatisierung 80 mm 24 V DC, IP65 Reinigungs- und Lebensmittelverarbeitungsgeräte 86 mm im Quadrat 310 V Gleichstrom Industrieantriebe mit gleichgerichtetem Frontend 112 mm 24 V DC, 600 W Antriebe mit geringem Rastmoment, die ein Drehmoment bei niedriger Drehzahl benötigen 130 mm 230 V AC-Eingang, 2 kW Industrielle Axialgebläse BL57 57 mm bürstenloser Gleichstrommotor Ein kompakter bürstenloser 57-mm-Gleichstrommotor, der für hohe Effizienz, hohe Leistungsdichte, lange Lebensdauer und reduzierte Geräuschentwicklung bei Bewegungsanwendungen ausgelegt ist. Produkt anzeigen → Zwei Zahlen fehlen bei den meisten Erstanfragen und verursachen die meiste Nacharbeit: Einschaltdauer und Umgebungstemperatur. Ein Motor mit einer kontinuierlichen Nenntemperatur von 25 °C hält in einem 60 °C-Gehäuse nicht das gleiche Drehmoment, und die Hot-Spot-Grenze der Isolationsklasse entscheidet darüber, wie viel von diesem Spielraum überlebt. Wenn ein bürstenloser Motor die falsche Antwort ist Ein bürstenloser Motor ist die falsche Wahl, wenn in der Maschine kein Platz für einen Antrieb vorhanden ist, wenn die Umgebungstemperatur am Motor etwa 150 °C übersteigt oder wenn die Jahresmenge zu gering ist, um die Elektronik zu amortisieren. Leitungsgespeiste Anwendungen. Ein Motor, der ohne Konverter direkt an einer Steckdose betrieben werden muss, gehört zur Familie der Wechselstrom-Induktions- oder Universalmotoren. Heiße Umgebungen. Sowohl Magnete als auch Hall-Geräte verlieren oberhalb von etwa 150 °C an Spielraum; Ein Bürstenmotor mit der richtigen Bürstensorte kann näher an der Wärmequelle platziert werden. Sehr geringe Lautstärke. Zwei Leitungen und ein Schalter bleiben bei einigen hundert Einheiten pro Jahr günstiger als dreiphasige Leitungen plus Treiber. Als Faustregel für die Kosten gilt: Unter etwa 100 W und unter einigen tausend Einheiten pro Jahr ist ein bürstenbehafteter Gleichstrommotor bei den Anschaffungskosten in der Regel der Gewinner. Darüber hinaus amortisiert sich der Antriebsaufwand durch den Wartungsaufwand und den Effizienzgewinn innerhalb der Garantiezeit. Fragen, die Ingenieure vor der Spezifikation stellen Ist ein bürstenloser Motor AC oder DC? Beide Beschreibungen können richtig sein. Die Maschine ist synchron und der Stator sieht den vom Wechselrichter erzeugten Wechselstrom, während der Eingang zum Antrieb normalerweise Gleichstrom ist, weshalb die Familie als bürstenloser Gleichstrom bezeichnet wird. Ein bürstenloser 230-V-AC-Lüftermotor trägt einfach einen Gleichrichter und einen Wechselrichter im selben Gehäuse. Was begrenzt die Lebensdauer eines bürstenlosen Motors? Lager, keine Wicklungen. Da keine Bürsten verschleißen, wird das Lager zum Serviceartikel und seine Lebensdauer wird nach ISO 281 als L10-Bewertung aus Last und Geschwindigkeit berechnet. Industriekonstruktionen für den Dauerbetrieb zielen üblicherweise auf eine Lagerlebensdauer von 20.000 bis 40.000 Stunden ab. Kann ein bürstenloser Motor ohne Hall-Sensoren laufen? Ja, wenn die Last im Stillstand nicht das volle Drehmoment erfordert. Sensorlose Antriebe schätzen die Rotorposition anhand der Nulldurchgänge der Gegen-EMK, was erfordert, dass sich der Rotor mit etwa 5 % der Nenndrehzahl oder schneller dreht. Lüfter, Pumpen und Kompressoren sind routinemäßige sensorlose Anwendungen; Robotik und Positionierer sind es nicht. Warum braucht ein bürstenloser Motor überhaupt einen Controller? Die Wicklungen müssen in der Reihenfolge der Rotorposition geschaltet werden, und diese Reihenfolge ist die Aufgabe der Steuerung. Ohne sie gibt es kein rotierendes Feld, also kein Drehmoment. Der Controller verfügt außerdem über Strombegrenzungen, den Drehzahlregelkreis und Schutzfunktionen, weshalb Antrieb und Motor normalerweise gemeinsam spezifiziert werden. .article-section table{display: table!important;}.article-section thead{display: table-header-group!important;}.article-section tbody{display: table-row-group!important;}.article-section tr{display: table-row!important;}.article-section th{display: table-cell!important;}.article-section td{display: table-cell!important;}.brushless-motor-guide { --bm-accent: #0075de; --bm-accent-bg: #e6f1fc; --bm-accent-text: #00477f; --bm-text: #16202a; --bm-muted: #5b6b79; --bm-surface: #f4f8fc; --bm-rule: #d3e2f0; color: var(--bm-text); font-size: 16px; line-height: 1.9; counter-reset: bm-sec;}.brushless-motor-guide .article-section { margin: 0 0 10px; padding: 0;}.brushless-motor-guide h2 { font-size:22px; font-weight:bold; text-align:left; margin-bottom:12px !important; color: var(--bm-text); margin-top: 54px; padding-top: 14px; border-top: 2px solid var(--bm-rule); line-height: 1.6; counter-increment: bm-sec;}.brushless-motor-guide h2::before { display: block; content: counter(bm-sec, decimal-leading-zero); font-size: 14px; line-height: 2; letter-spacing: 0.22em; color: var(--bm-accent); margin-bottom: 4px;}.brushless-motor-guide h3 { font-size:16px; font-weight:bold; text-align:left; margin-bottom:12px; color: var(--bm-accent-text); margin-top: 26px; padding-left: 12px; border-left: 3px solid var(--bm-accent); line-height: 1.9;}.brushless-motor-guide p { font-size:16px !important; margin-bottom:12px; color: var(--bm-text); line-height: 1.9;}.brushless-motor-guide .bm-lead { font-size:18px !important; line-height:1.8; color:#0b3357; border-left: 4px solid var(--bm-accent); padding-left: 18px; margin-bottom: 18px;}.brushless-motor-guide a { color: var(--bm-accent-text); text-decoration: underline; text-decoration-thickness: 1px; transition: color 0.2s ease, text-decoration-color 0.2s ease;}.brushless-motor-guide a:hover { color: var(--bm-accent);}.brushless-motor-guide a[data-product-card="true"] { display: block; margin: 20px 0;}.brushless-motor-guide ul { margin-bottom:12px; list-style-type:disc; list-style-position:inside;}.brushless-motor-guide ol { margin-bottom:12px; list-style-type:decimal; list-style-position:inside; padding-left:0;}.brushless-motor-guide li { list-style:inherit; font-size:16px; margin-bottom:6px; color: var(--bm-text); line-height: 1.9;}.brushless-motor-guide .bm-features { padding: 12px 16px 12px 18px; border-left: 4px solid var(--bm-accent); background: var(--bm-surface); border-radius: 0 8px 8px 0; margin: 16px 0 20px;}.brushless-motor-guide .bm-features li { padding-left: 4px;}.brushless-motor-guide .bm-def { background: linear-gradient(180deg, #eaf3fd 0%, #f8fbfe 100%); border: 1px solid #cfe2f4; border-top: 4px solid var(--bm-accent); border-radius: 8px; padding: 16px 18px 6px; margin: 18px 0 22px;}.brushless-motor-guide .bm-def p { color: #0b3357;}.brushless-motor-guide .bm-def strong { color: var(--bm-accent-text); letter-spacing: 0.01em;}.brushless-motor-guide .bm-metrics { display: flex; flex-wrap: wrap; gap: 12px; margin: 20px 0 22px;}.brushless-motor-guide .bm-metric { flex: 1 1 120px; background: #ffffff; border: 1px solid var(--bm-rule); border-top: 3px solid var(--bm-accent); border-radius: 6px; padding: 12px 14px; box-shadow: 0 2px 8px #e6eff8;}.brushless-motor-guide .bm-metric-num { display: block; font-size: 20px; line-height: 1.6; font-weight: bold; color: var(--bm-accent-text); font-variant-numeric: tabular-nums;}.brushless-motor-guide .bm-metric-label { display: block; font-size: 14px; line-height: 2; color: var(--bm-muted);}.brushless-motor-guide .bm-compare { display: grid; grid-template-columns: 1fr 1fr; gap: 14px; margin: 18px 0 22px;}.brushless-motor-guide .bm-compare-col { background: var(--bm-surface); border: 1px solid var(--bm-rule); border-radius: 10px; padding: 14px 16px;}.brushless-motor-guide .bm-compare-title { display: block; font-size: 14px; line-height: 2; text-transform: uppercase; letter-spacing: 0.16em; font-weight: bold; color: var(--bm-accent-text); border-bottom: 1px solid var(--bm-rule); padding-bottom: 6px; margin-bottom: 10px;}.brushless-motor-guide .bm-compare-col ul { margin-bottom: 0;}.brushless-motor-guide .bm-pull { margin: 20px 0 22px; padding: 16px 20px 4px; background: var(--bm-accent-bg); border-left: 6px solid var(--bm-accent); border-radius: 0 10px 10px 0;}.brushless-motor-guide .bm-pull p { color: var(--bm-accent-text); font-size: 18px !important; line-height: 1.8; font-weight: bold;}.brushless-motor-guide .bm-chart { display: flex; flex-direction: column; gap: 10px; margin: 20px 0 8px; padding: 16px 18px; background: #ffffff; border: 1px solid var(--bm-rule); border-radius: 10px; box-shadow: 0 2px 10px #e8f1f9;}.brushless-motor-guide .bm-chart-row { display: grid; grid-template-columns: 118px 1fr 58px; align-items: center; gap: 10px;}.brushless-motor-guide .bm-chart-label { font-size: 14px; line-height: 2; color: #2c3f50; text-transform: uppercase; letter-spacing: 0.06em;}.brushless-motor-guide .bm-chart-track { background: #dfeaf5; border-radius: 999px; height: 15px; overflow: hidden;}.brushless-motor-guide .bm-chart-bar { height: 15px; border-radius: 999px; background: linear-gradient(90deg, #7bbcf0 0%, #0b6fc9 100%);}.brushless-motor-guide .bm-bar-a { width: 74%;}.brushless-motor-guide .bm-bar-b { width: 87%;}.brushless-motor-guide .bm-bar-c { width: 91%;}.brushless-motor-guide .bm-chart-value { font-size: 14px; line-height: 2; color: var(--bm-accent-text); font-weight: bold; font-variant-numeric: tabular-nums; text-align: right;}.brushless-motor-guide .bm-chart-note { font-size: 14px !important; line-height: 2; color: var(--bm-muted); font-style: italic; margin-bottom: 18px;}.brushless-motor-guide table { width: 100%; border-collapse: collapse; margin: 18px 0 20px; font-size: 16px;}.brushless-motor-guide caption { caption-side:bottom; font-size:16px; margin-bottom:12px; font-style:italic; color:#808080;}.brushless-motor-guide th { font-weight:bold; border:1px solid #cccccc; padding:8px; color: var(--bm-text); text-align: left; background: #fbfdff;}.brushless-motor-guide td { border:1px solid #cccccc; padding:8px; color: var(--bm-text); background: #ffffff; vertical-align: top;}.brushless-motor-guide tr:nth-child(even) td { background: #f6fafd;}.brushless-motor-guide tr:first-child td { background: var(--bm-accent-bg); color: var(--bm-accent-text); font-weight: bold; letter-spacing: 0.02em;}.brushless-motor-guide td:first-child { color: var(--bm-accent-text); font-weight: bold;}.brushless-motor-guide .bm-note { margin: 18px 0 20px; padding: 14px 16px 4px; background: #f2f8fe; border: 1px dashed #a9cdec; border-radius: 8px;}.brushless-motor-guide .bm-note p { color: #14405f;}@media (max-width: 768px) { .brushless-motor-guide .bm-compare { grid-template-columns: 1fr; } .brushless-motor-guide .bm-chart-row { grid-template-columns: 84px 1fr 52px; gap: 8px; } .brushless-motor-guide .bm-chart-label { font-size: 14px; letter-spacing: 0.02em; } .brushless-motor-guide .bm-metric { flex: 1 1 100%; } .brushless-motor-guide td { font-size: 14px; line-height: 2; } .brushless-motor-guide .bm-lead { padding-left: 14px; } .brushless-motor-guide .bm-chart { padding: 14px 12px; }} .product-card{display:block;margin:20px 0;border:1px solid #e5e7eb;border-radius:10px;overflow:hidden;font-style:normal;background:#fff;box-shadow:0 0 5px rgba(31,41,55,.08)}.pc-inner{display:flex;text-decoration:none;color:inherit;align-items:center;min-height:148px}.product-card .pc-img{width:auto!important;min-width:0!important;max-width:min(36%,240px)!important;height:auto!important;min-height:0!important;max-height:148px!important;aspect-ratio:auto!important;object-fit:contain!important;flex:0 0 auto;display:block;align-self:center}.pc-body{padding:12px 16px;flex:1;min-width:0;display:flex;flex-direction:column;align-self:stretch;justify-content:center}.pc-title{display:block;font-size:15px;font-weight:600;color:#111;margin:0 0 6px;line-height:1.4}.pc-desc{display:-webkit-box;font-size:13px;color:#6b7280;margin:0 0 8px;line-height:1.5;overflow:hidden;-webkit-line-clamp:2;line-clamp:2;-webkit-box-orient:vertical}.pc-cta{display:block;font-size:13px;font-weight:600;color:inherit;margin-top:auto}.pc-inner:hover .pc-title{text-decoration:underline} .article-section a:not(.pc-inner),article a:not(.pc-inner){color:inherit}.pc-cta{color:inherit!important}
    Mehr lesen
  • 11-02 2026
    Unser Unternehmen veranstaltet ein Outdoor-Grill-Teambuilding Um das Freizeitangebot für die Mitarbeiter zu bereichern, Arbeitsdruck abzubauen und den Zusammenhalt sowie die Bindung im Team weiter zu stärken, hat unser Unternehmen kürzlich ein Outdoor-Grill-Teambuilding veranstaltet. Alle Mitarbeiter kamen zusammen und genossen eine entspannte, schöne Zeit. Die Stimmung vor Ort war lebhaft und fröhlich. Jeder übernahm Aufgaben und arbeitete zusammen: Einige bereiteten Zutaten vor, andere steckten die Speisen auf Spieße, wieder andere übernahmen das Grillen. Man half sich gegenseitig und unterhielt sich heiter. Brutzelndes Grillgut, erfrischende Getränke und lautes Lachen begleiteten den Nachmittag. Kollegen, die sonst mit ihrer Arbeit beschäftigt sind, tauschten sich in der lockeren Atmosphäre aus und rückten näher zusammen. Fern von der Anspannung des Arbeitsalltags genossen sie die herzliche Gesellschaft untereinander. Dieses Teambuilding ermöglichte es allen, vom geschäftigen Arbeitsalltag abzuschalten und erholsame Momente zu genießen. Vor allem wurden durch gegenseitige Unterstützung und eingespielte Zusammenarbeit Kommunikation und Vertrauen gestärkt. Die Mitarbeiter erklärten, dass sie die Begeisterung und den Teamgeist aus dieser Veranstaltung in ihre Arbeit einbringen wollen. Mit neuer Energie und positiver Einstellung werden sie gemeinsam an einem Strang ziehen und mit dem Unternehmen neue Ziele anstreben.
    Mehr lesen
Jiangsu Retek Motion Co., Ltd.
Wir freuen uns auf Ihre Kontaktaufnahme!