Branchennachrichten
2026-11-10
Inhalt
Ein bürstenloser Motor ist eine Permanentmagnet-Synchronmaschine, deren Statorwicklungen durch einen elektronischen Antrieb statt durch einen mechanischen Kommutator geschaltet werden, so dass die einzigen Teile, die sich berühren, die Lager sind.
Die Anzahl der Teile im Inneren des Gehäuses ist geringer, als die meisten Erstkäufer erwarten. Ein laminierter Stator trägt dreiphasige Wicklungen; der Rotor trägt oberflächenmontierte oder innenliegende Permanentmagnete; zwei Lager fixieren die Welle; und bei den Versionen mit Sensor sind drei Hall-Effekt-Verriegelungen im elektrischen Abstand von 120 Grad angeordnet. Der Kupfer-auf-Kohlenstoff-Gleitkontakt, der einen Bürstenmotor verschleißt, ist verschwunden, und damit auch der Bürstenstaub, der Kommutatorfilm und die damit verbundene Nachspannung.
Der Handel ist unkompliziert: Der Antrieb wird Teil der Motorspezifikation. Kommutierungszeitpunkt, Strombegrenzung, Drehzahlregelkreis und bei integrierten Geräten auch die Feldbusschnittstelle sind in der Elektronik untergebracht. Eine korrekte Wicklung bei einem sechsstufigen Antrieb kann bei einem feldorientierten Antrieb falsch sein, da beide unterschiedliche Gegen-EMK-Formen und unterschiedliche Stromwellenformen annehmen.
 BL57 57 mm bürstenloser Gleichstrommotor Ein bürstenloser 57-mm-Gleichstrommotor, der zur OEM/ODM-Anpassung angeboten wird und für die Anpassung der Wicklungs- und Antriebselektronik an die Kommutierungsoptionen relevant ist. Produkt anzeigen →
Die sechsstufige Kommutierung schaltet zwei der drei Phasen gleichzeitig um und ist die günstigste Möglichkeit, einen bürstenlosen Motor anzutreiben. Die feldorientierte Steuerung zerlegt den Statorstrom in Drehmoment- und Flusskomponenten und senkt die Drehmomentwelligkeit von etwa 10 bis 15 Prozent des Nenndrehmoments auf 3 bis 5 Prozent.
Für sechsstufige Antriebe werden trapezförmige Ausführungen gebaut. Die Gegen-EMK ist über 120 elektrische Grad abgeflacht, so dass der Strom im selben Fenster blockiert werden kann und das Produkt aus beiden nahezu konstant bleibt. Sinusförmige Designs werden für FOC entwickelt, das eine kontinuierliche Positionsschätzung und eine Stromschleife benötigt, die schnell genug ist, um diese zu verfolgen. Durch die Mischung der beiden entsteht der meiste Prototypenlärm.
Der Antrieb muss die elektrische Frequenz und nicht die mechanische Geschwindigkeit verfolgen. Ein 4-Polpaar-Motor bei 4.000 U/min sieht 267 Hz; Ein Außenläufer mit 14 Polpaaren sieht bei gleicher Wellengeschwindigkeit 933 Hz. Bei einem 20-kHz-PWM-Träger erhält die Stromschleife am oberen Ende nur etwa 21 Schaltperioden pro elektrischem Zyklus, weshalb hohe Polzahlen und Wicklungen mit niedriger Induktivität Antriebe in Richtung schnellerer Prozessoren oder niedrigerer Trägerfrequenzen drängen.
In SI-Einheiten sind die Gegen-EMK-Konstante und die Drehmomentkonstante numerisch identisch. Ein Motor mit einer Gegen-EMK von 0,05 V pro Bogenmaß pro Sekunde liefert einen Quadraturstrom von 0,05 Nm pro Ampere. Diese einzelne Zahl verknüpft die Busspannung mit der Höchstgeschwindigkeit und den Strom mit dem Drehmoment und ist das erste, was überprüft werden muss, wenn eine Probe zu schnell läuft oder zu früh abwürgt.
| Methode | Rotor-Rückmeldung | Drehmomentwelligkeit | Fahrkosten | Typische Passform |
| Sechsstufiges Trapez | Drei Hall-Latches oder sensorlose Gegen-EMF | 10 bis 15 Prozent | Am niedrigsten | Pumpen, Lüfter, Elektrowerkzeuge |
| Sinusförmiger FOC | Hall-Latches, Encoder oder Beobachter | 3 bis 5 Prozent | Mäßig | Medizinische Antriebe, Robotik, leise HVAC |
| Sensorlose FOC | Beobachter der Gegen-EMF über etwa 10 Prozent Geschwindigkeit | 3 bis 5 Prozent | Mäßig | Kompressoren, Drohnenantrieb, Gebläse |
Ein bürstenloser Motor gewinnt immer dann, wenn die Einschaltdauer lang ist, das Gehäuse abgedichtet ist oder die Last ein Drehmoment bei niedriger Drehzahl benötigt; Ein Bürstenmotor mit austauschbaren Bürsten ist immer noch von Vorteil bei den Antriebskosten und bei Projekten, bei denen zusätzliche Elektronik nicht rechtzeitig qualifiziert werden kann.
Die Pinsellebensdauer entscheidet über die meisten dieser Argumente. Ein 40-mm- bis 52-mm-Bürstenmotor mit austauschbaren Kohlebürsten weist typischerweise eine Nennlebensdauer der Bürsten im Bereich von 1.000 bis 3.000 Stunden auf, und dieser Wert geht von sauberer Luft, mäßiger Umgebungstemperatur und keinem Dauerbetrieb bei niedriger Drehzahl aus. Ein bürstenloser Motor der gleichen Bauart hat an dieser Schnittstelle kein Verschleißteil, sodass die begrenzenden Faktoren auf die Lebensdauer des Lagerfetts und die Elektrolytkondensatoren im Antrieb zurückzuführen sind.
Das Dauerdrehmoment bei Betriebsdrehzahl bestimmt die Baugröße; Jede zweite Zahl im Datenblatt ist eine Folge dieses Paares plus des Arbeitszyklus.
| Parameter | Was es behebt | Wert zur Bestätigung |
| Kontinuierliches Drehmoment | Rahmengröße und Wicklung | Nm bei Betriebspunktgeschwindigkeit, 20 Prozent Marge |
| Busspannung | Windungszahl und Gegen-EMK-Konstante | 24 V nominal mit einem 20- bis 28-V-Fenster |
| Arbeitszyklus | Thermischer Spielraum | Kontinuierlich, 25 Prozent ED oder 10-Minuten-Spitze |
| Ambient und IP | Isolationsklasse und Abdichtung | 40 °C Umgebungstemperatur, IP54 oder IP65 |
| Lastträgheit | Beschleunigungsstrombegrenzung | Verhältnis unter 5:1 |
| Feedback | Antriebsschnittstelle und Kabelanzahl | Hall, Encoder oder sensorlos |
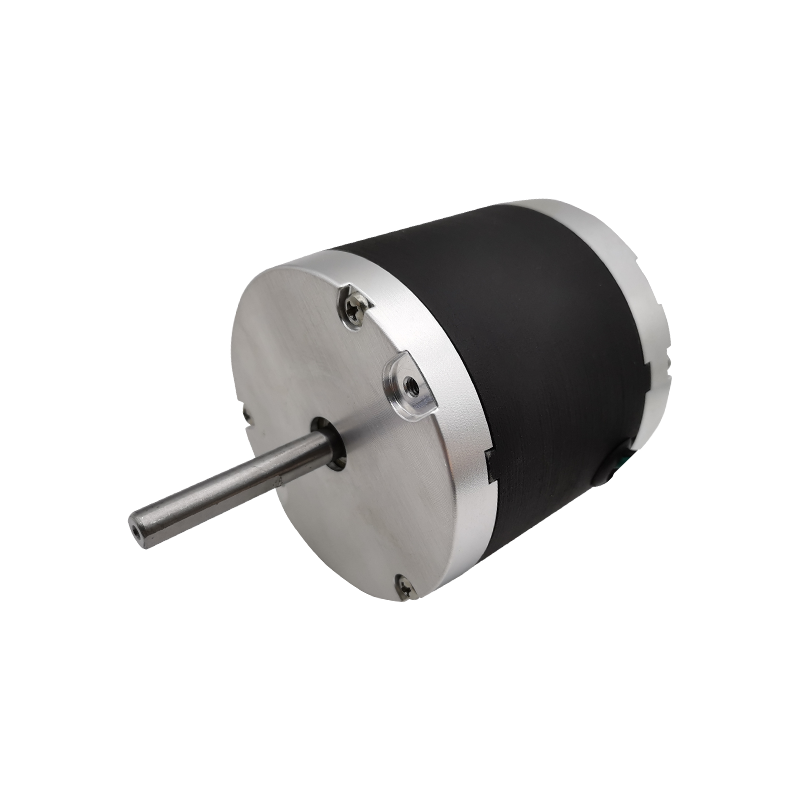 Bürstenloser Gleichstrommotor der BL80-Serie mit 80 mm Durchmesser Produktdefinition: Die BL80-Serie ist ein bürstenloser Gleichstrommotor mit 80 mm Durchmesser, der für Hochlastanwendungen entwickelt wurde. Es zeichnet sich durch eine kraftvolle Leistung und ein hohes Drehmoment aus. Produkt anzeigen →
Lagerstrom, Überhitzung bei niedriger Drehzahl und antriebsseitige Überspannung durch regeneratives Bremsen sind für mehr Ausfälle bei bürstenlosen Motoren im Feld verantwortlich als Magnet- oder Wicklungsdefekte.
Standardmäßige bürstenlose Motoren decken die gängigen Betriebspunkte 24 V und 3.000 U/min ab; Sobald die Anforderung eine nicht standardmäßige Welle, eine IP65-Dichtung oder einen bestimmten Stecker umfasst, werden die Wicklung und die mechanische Schnittstelle normalerweise angepasst, anstatt dass die Maschine anhand eines Katalogteils neu konstruiert wird.
Zwei Familien tragen den Großteil dieser Arbeit. Low-Cogging-Designs verwenden Schlitz- und Polkombinationen, die das Rastmoment unterdrücken. Dies ist wichtig, wenn ein Encoder einige Bogenminuten auflöst und die Last eine Linse oder eine Spritze ist. Einheiten mit integrierter Steuerung verlagern den Wechselrichter in die hintere Kappe, wodurch ein Gehäuse entfernt, das Motorkabel verkürzt und das Problem der reflektierten Wellen vollständig beseitigt wird.
Beide Routen erfordern die gleichen Eingaben vom Käufer: einen Drehmoment-Drehzahl-Punkt, einen Arbeitszyklus, eine Busspannung, eine Umgebungstemperatur und eine Montagezeichnung. Lieferanten, die auch Gehäuse bearbeiten und Kabelbäume im eigenen Haus montieren, können den Toleranzstapel von der Statorbohrung bis zur Keilnut des Steckverbinders in einem Zeichnungssatz festhalten, was bei den meisten Anpassungsprojekten Zeitverlust bedeutet.
Informationen zu einem Design mit geringer Rastung finden Sie unter Reihe bürstenloser Gleichstrommotoren mit geringem Rastmoment ; Beginnen Sie für eine versiegelte Verpackung mit der Elektronik an Bord mit dem bürstenlose Gleichstrommotoren mit integriertem Controller .
 BL112 Low-Cogging 112 mm bürstenloser Gleichstrommotor Ein bürstenloser 112-mm-Gleichstrommotor mit geringem Rastmoment, Nennleistung 24 VDC und 600 W, geeignet für Präzisions-CNC- und Robotikanwendungen, die einen reibungslosen, vibrationsarmen Betrieb erfordern. Produkt anzeigen →
Beginnen Sie mit einem Dauerdrehmoment bei der Betriebspunktdrehzahl und addieren Sie 20 Prozent. Wählen Sie dann eine Gegen-EMK-Konstante, sodass der Motor die Höchstgeschwindigkeit bei nicht mehr als 85 Prozent der minimalen Busspannung erreicht, die auf einer 24-V-Nennschiene etwa 20,4 V beträgt. Bei 0,05 V pro Radian und Sekunde begrenzt dies die Geschwindigkeit auf etwa 400 rad/s oder 3.800 U/min.
Nein. Die Gegen-EMK ist im Stillstand Null, daher muss ein sensorloser Antrieb den Motor im offenen Regelkreis hochfahren, bis der Beobachter einrastet, typischerweise über 10 Prozent der Nenndrehzahl. Für volles Drehmoment bei Drehzahl Null spezifizieren Sie drei Hall-Latches oder einen Inkrementalgeber.
IP65 gemäß IEC 60529 deckt staubdichte Gehäuse mit Niederdruck-Wasserstrahlen aus jeder Richtung ab, was für die Lebensmittelverarbeitung und medizinische Reinigung geeignet ist. IP67 sorgt für kurzes Eintauchen. In beiden Fällen sind zunächst die Wellendichtung und die Kabelverschraubung zu qualifizieren, nicht das Gehäuse.
Ja, wenn sich die Achse langsam bewegt oder die Auflösung des Encoders unter einer Bogenminute liegt. Bei einem Standarddesign mit 12 Nuten und 8 Polen beträgt die Rastung typischerweise 1 bis 5 Prozent des Nenndrehmoments, und eine Nut- und Polkombination mit geringer Rastung reduziert sie, ohne den Antrieb oder die Rahmengröße zu ändern.
Verwandte Produkte
Building 10, No.199, Jinfeng Road, Suzhou High-tech, Jiangsu Province, China
+86-133 3869 4967
+86-512 6876 9967
sean@retekmotion.com
rsgrivic@126.com
 WhatsApp
Copyright © Jiangsu Retek Motion Co., Ltd. Alle Rechte vorbehalten. Hersteller von kundenspezifischen OEM-Industriemotoren für Multirotor-Drohnen


 Kontakt aufnehmen
 English
 Deutsch
 中文简体
 Español


