Branchennachrichten
2026-09-03
Inhalt
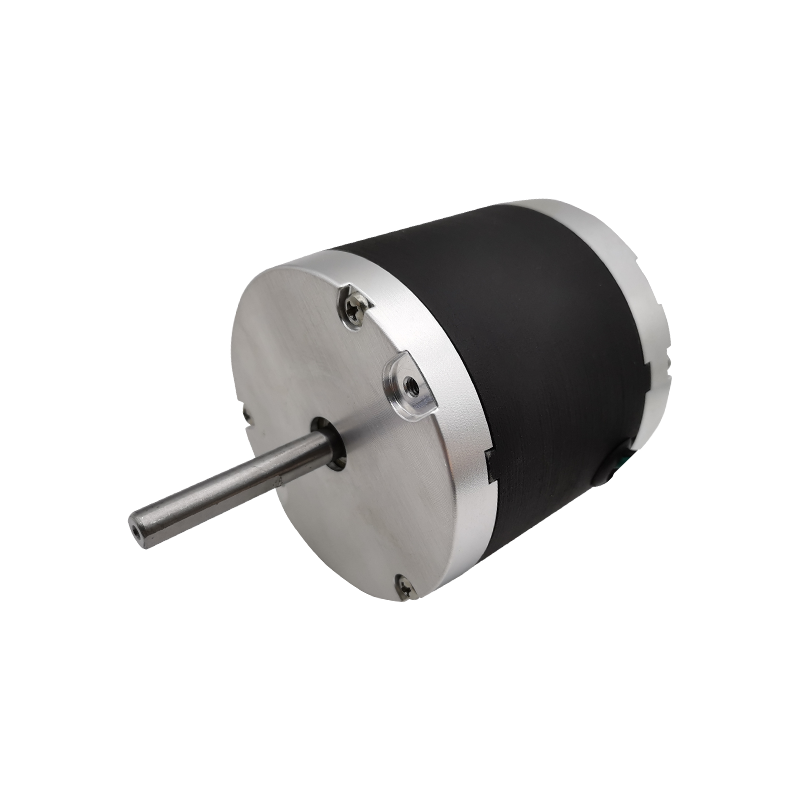
Ein Forschungs- und Entwicklungsingenieur erzählte uns einmal, dass ein bürstenloser Motor, der auf einem Drohnenprüfstand hervorragende Arbeit leistete, an einem Roboterarm innerhalb von Minuten zum Stillstand kam. Die Ursache war kein Mangel an Macht. Es handelte sich um eine Diskrepanz zwischen der vom Drohnenbauer verwendeten kontinuierlichen Drehmomentspezifikation und dem von einem Robotergelenk geforderten Profil für niedrige Geschwindigkeit und hohes Haltedrehmoment. Ein bürstenloser Motor für die Robotik muss der Schwerkraft standhalten, sich reibungslos mit 20 U/min bewegen und häufige Start-Stopp-Zyklen ohne thermische Schäden überstehen. Das ist eine völlig andere Spezifikationslandschaft.
Beschaffungsingenieure machen oft den gleichen Fehler: Sie wählen einen Motor auf der Grundlage der höchsten Leerlaufdrehzahl in einem Katalog aus und stellen dann fest, dass das Dauerdrehmoment bei der tatsächlichen Gelenkgeschwindigkeit nicht ausreicht. Das Ergebnis ist eine Neugestaltung, die Monate kostet.
Ein bürstenloser Motor für die Robotik ist eine dreiphasige Synchronmaschine, die eher für eine hohe Drehmomentdichte, ein niedriges Rastmoment und eine Positionsrückmeldung im geschlossenen Regelkreis als für Spitzendrehzahlen im Leerlauf ausgelegt ist.
Der Unterschied wird deutlich, wenn man einen Drohnenantriebsmotor mit einem Gelenkantrieb vergleicht. Für das Schub-Gewichts-Verhältnis bei hoher Drehzahl wird ein Drohnenmotor ausgewählt. Ein Robotergelenkmotor wird für ein kontinuierliches Drehmoment bei niedriger Drehzahl ausgewählt, häufig mit einem harmonischen Getriebe, das die Ausgangsdrehzahl auf 20–60 U/min reduziert und gleichzeitig das Drehmoment vervielfacht. Die entscheidenden Parameter sind die Drehmomentdichte (Nm pro Kilogramm Motormasse), das Rastmoment (magnetische Arretierung, die eine ungleichmäßige Drehung verursacht) und die Wicklungsflexibilität.
Auch Wicklungen und Encoder werden auf Anwendungsebene entschieden. Ein Motor, der für eine 24-V-Gleichstrom-Handgelenkachse arbeitet, benötigt möglicherweise eine 310-V-Gleichstromwicklung für eine schwere Taillenachse, und der Encodertyp muss mit dem Controller-Eingang übereinstimmen. Hierbei handelt es sich nicht um Katalogoptionen; es handelt sich um technische Entscheidungen.
Bei Robotergelenken beträgt der Reduzierungsfaktor zwischen Spitzen- und Dauerdrehmoment typischerweise das 2,5- bis 3-fache. Geben Sie immer den kontinuierlichen Wert an, nicht den Spitzenwert.
Das kontinuierliche Drehmoment bei niedriger Drehzahl bestimmt, ob ein Roboter eine Nutzlast halten kann; Die Höchstgeschwindigkeit im Datenblatt gilt nicht.
Auf den Motor wirkt immer die Schwerkraft, auch wenn der Arm stillsteht. Eine Handgelenkachse, die ein 2 kg schweres Werkzeug trägt, benötigt etwa 0,5 bis 1,5 Nm Dauerdrehmoment bei 50–100 U/min, um das Werkzeug ruhig zu halten. Eine Ellenbogenachse benötigt 3-8 Nm. Eine Schulterachse, die eine volle Nutzlast bewältigen kann, benötigt möglicherweise 15–40 Nm. Die Leerlaufdrehzahl von 6000 U/min spielt hier keine Rolle, da das Gelenk nie in der Nähe dieser Drehzahl arbeitet.
Berücksichtigen Sie bei der Dimensionierung eines Gelenkmotors einen dreifachen Sicherheitsspielraum. Ein Motor, der nur genau das erforderliche Drehmoment liefert, wird innerhalb des ersten Betriebsmonats überhitzen.
| Robotergelenktyp | Erforderliches Dauerdrehmoment am Abtrieb | Typischer BLDC-Rahmen |
| Handgelenksachse | 0,5-1,5 Nm | 42 mm |
| Ellenbogenachse | 3-8 Nm | 57-76 mm |
| Schulterachse | 15-40 Nm | 80-100 mm |
Die gemeinsame Architektur sollte den Motorrahmen und das Getriebe bestimmen, nicht umgekehrt.
Hochbelastete Schultergelenke profitieren von harmonischen Getriebemotoren, die Spielfreiheit und eine hohe Energiedichte bieten. Jiangsu Retek Motion Co., Ltd. (Retek Motion) bietet einen harmonischen Getriebemotor mit 200 Nm, der für schwere Schulter- und Taillenachsen geeignet ist. Mittlere Nutzlasten auf kollaborativen Armen und mobilen Manipulatoren funktionieren gut mit 60-Nm-Getriebemotoren. Für kompakte, schultermontierte medizinische Robotik sorgt ein bürstenloser 42-mm-Außenläufermotor mit Getriebe für Leistungsdichte in einem kleinen Gehäuse.
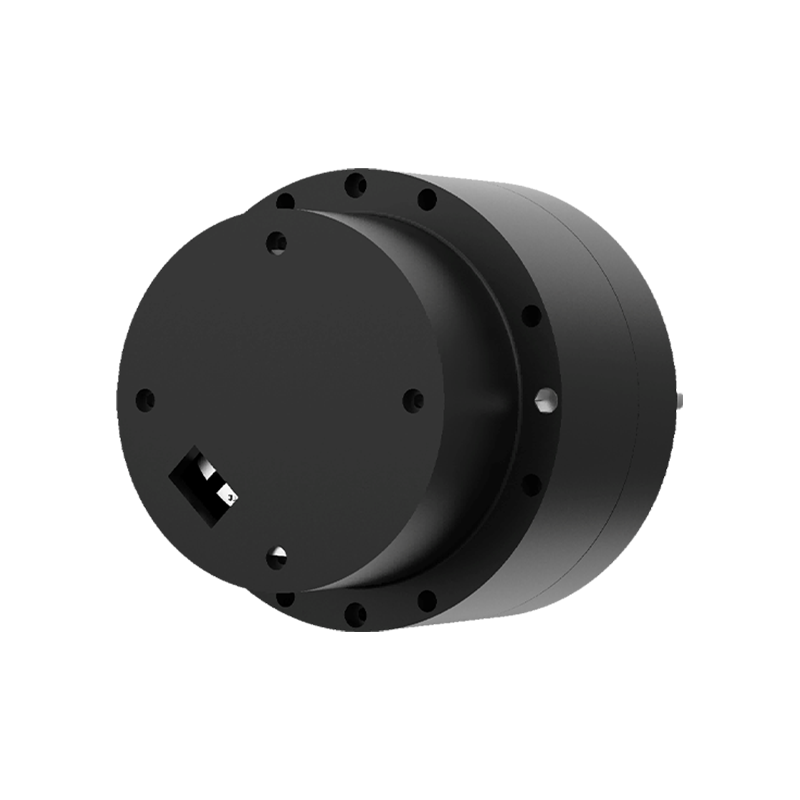 200 Nm Harmonischer Getriebemotor für hochbelastbare Robotergelenke Dieser Motor liefert ein spielfreies Drehmoment von 200 Nm und eignet sich daher für schwere Schulter- und Taillenachsen in Robotern, die eine präzise und wiederholbare Positionierung erfordern. Produkt anzeigen →
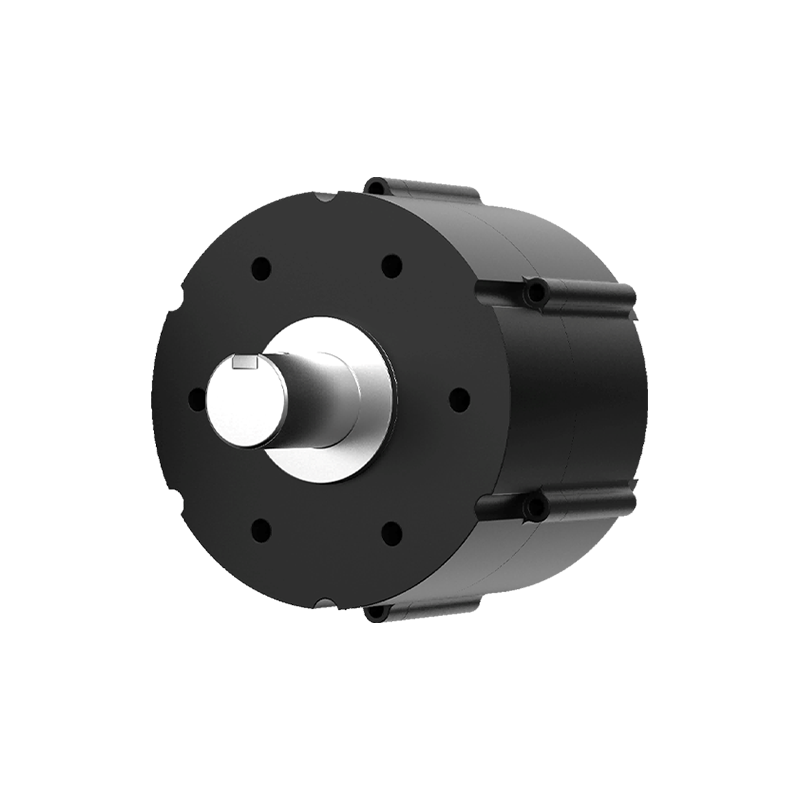 60-Nm-Getriebemotor für kollaborative Roboter und Manipulatoren Mit einem Nenndrehmoment von 60 Nm eignet sich dieser Getriebemotor für kollaborative Arme mittlerer Traglast und mobile Manipulatoren und bietet zuverlässige Leistung für verschiedene Roboteraufgaben. Produkt anzeigen →
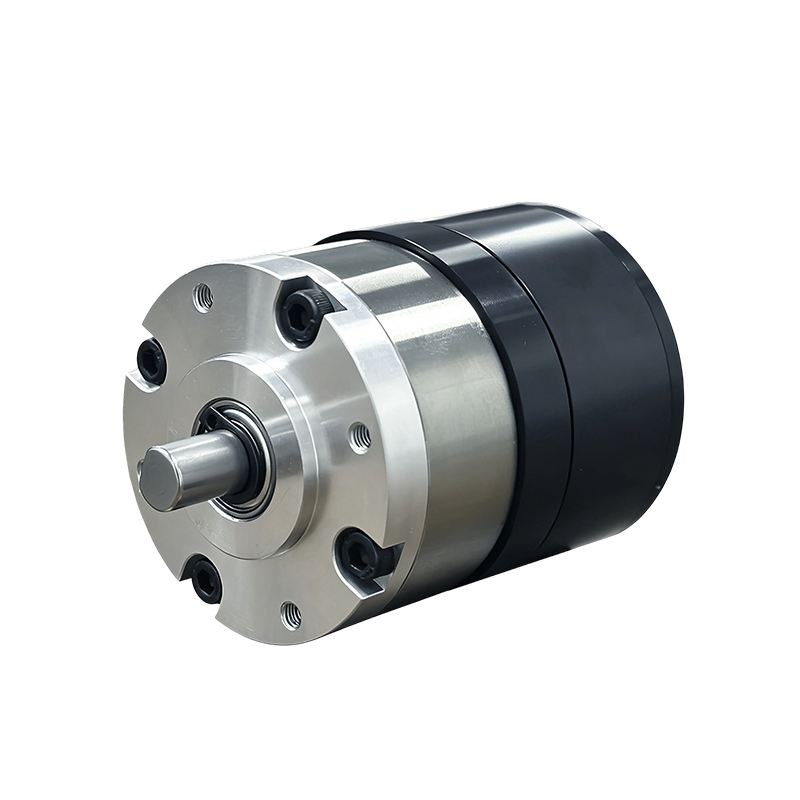 Bürstenloser 42-mm-Outrunner-Motor mit Getriebe für medizinische Robotik Dieser kompakte bürstenlose 42-mm-Außenläufermotor mit Getriebe bietet ein hohes Drehmoment und eine präzise Steuerung, ideal für schultermontierte medizinische Robotikanwendungen. Produkt anzeigen →
Harmonische Getriebe bieten Nullspiel, was für eine wiederholbare Positionierung erforderlich ist. Planetengetriebe sind kostengünstiger und vertragen Stoßbelastungen besser, sodass sie für mobile Roboterräder geeignet sind, die auf Bordsteine und Rampen treffen. Der Motorrahmen folgt der Wahl des Getriebes, nicht umgekehrt.
Verwenden Sie diese Checkliste, wenn Sie einen geeigneten Motor für ein Robotergelenk bewerten:
Ein größerer Rahmen erzeugt nicht immer proportional mehr nutzbares Drehmoment, da sich der Wicklungsfüllfaktor und die Wärmeableitung mit dem Durchmesser und der axialen Länge ändern.
Die bürstenlose DC-Reihe von Retek Motion reicht von 28 mm bis 130 mm. Repräsentative Dauerdrehmomentwerte in der 24-VDC-Serie betragen etwa 0,4 Nm für einen 42-mm-Motor, 0,8 Nm für 57 mm, 1,6 Nm für 76 mm, 2,2 Nm für 80 mm, 3,5 Nm für 100 mm und 6,5 Nm für 130 mm. Die Progression ähnelt eher einem kubischen Verhältnis zum Rotordurchmesser, weshalb die Auswahl der Rahmengröße in erster Linie ein Problem des thermischen Designs ist.
An der Schulterachse deckt ein 100-mm-BLDC plus ein 200-Nm-Harmonic-Getriebe die meisten industriellen Nutzlasten ab. Darunter sind 80-mm- und kleinere Rahmen für Handgelenk- und Werkzeugmittelpunktbewegungen geeignet.
Technische Flexibilität und vertikale Fertigungsintegration sind wichtiger als die Katalogbreite, da die meisten Robotergelenke ein individuelles Motorprojekt erfordern.
Retek Motion entwickelt und baut seit 2018 bürstenlose Gleichstrommotoren im eigenen Haus. Das Unternehmen produziert außerdem CNC-gefräste Getriebegehäuse, Druckgusskomponenten und Kabelbäume unter einem Dach. Diese Kombination ermöglicht es einem Roboterhersteller, Wicklungs-, Encoder- und Steckerkonfigurationen zu iterieren, ohne mehrere Lieferanten koordinieren zu müssen.
Für bestimmte Anwendungsfälle bietet Retek's bürstenlose Motoren mit geringem Rastmoment Reduzieren Sie die Positionswelligkeit am Ausgang, während Bürstenlose Gleichstrommotoren mit hohem Drehmoment Bereitstellung des erforderlichen Spielraums bei dynamischen Nutzlasten.
Ein Robotermotor ist ein System auf einer Welle: Wicklungen, Encoder, Bremse, Getriebe und Kabelbaum müssen alle auf ein Drehmoment-Geschwindigkeitsprofil ausgerichtet sein.
Beginnen Sie Ihre Motorspezifikation mit dem Dauerdrehmoment bei der gemeinsamen Drehzahl, nicht mit der Leerlaufdrehzahl aus dem Datenblatt.
Ein bürstenloser Robotermotor ist für kontinuierliches Drehmoment bei niedriger Drehzahl, geringes Rastmoment und Rückkopplungskompatibilität ausgelegt, während ein normaler BLDC-Motor normalerweise für Spitzengeschwindigkeit und hohe Ausgangsleistung ausgelegt ist.
Multiplizieren Sie die Nutzlastmasse mit der Länge des Hebelarms, addieren Sie die reflektierte Trägheit und die Getriebeverluste und wenden Sie dann einen Sicherheitsfaktor von mindestens 3x an.
Harmonische Getriebe sorgen für Spielfreiheit und hohe Untersetzung für präzise Armgelenke; Planetengetriebe bewältigen Stoßbelastungen bei mobilen Antriebsrädern besser.
Ja. Integrierter Controller und kundenspezifische Wicklungsoptionen sind Standard, und ein vertikal integrierter Lieferant kann auch das Getriebegehäuse und den Kabelbaum produzieren.
Verwandte Produkte
Building 10, No.199, Jinfeng Road, Suzhou High-tech, Jiangsu Province, China
+86-133 3869 4967
+86-512 6876 9967
sean@retekmotion.com
rsgrivic@126.com
 WhatsApp
Copyright © Jiangsu Retek Motion Co., Ltd. Alle Rechte vorbehalten. Hersteller von kundenspezifischen OEM-Industriemotoren für Multirotor-Drohnen


 Kontakt aufnehmen
 English
 Deutsch
 中文简体
 Español